问题索引
按顺序整理常见硬件问题,点击索引可直接跳到对应位置。
第五个关节运动角度不对
第五个关节运动角度不对
第五个关节正常回零后应该长这样:
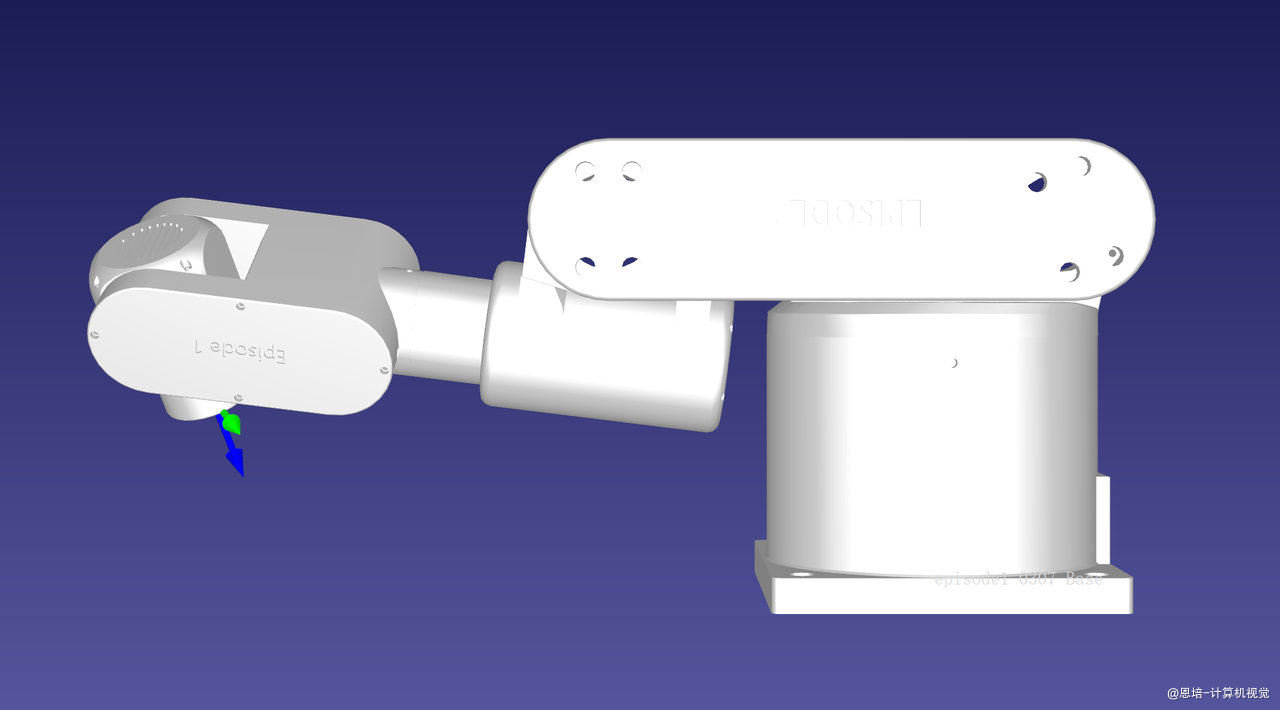
然后使用上位机,回到默认位置后,应该长这样(水平垂直):
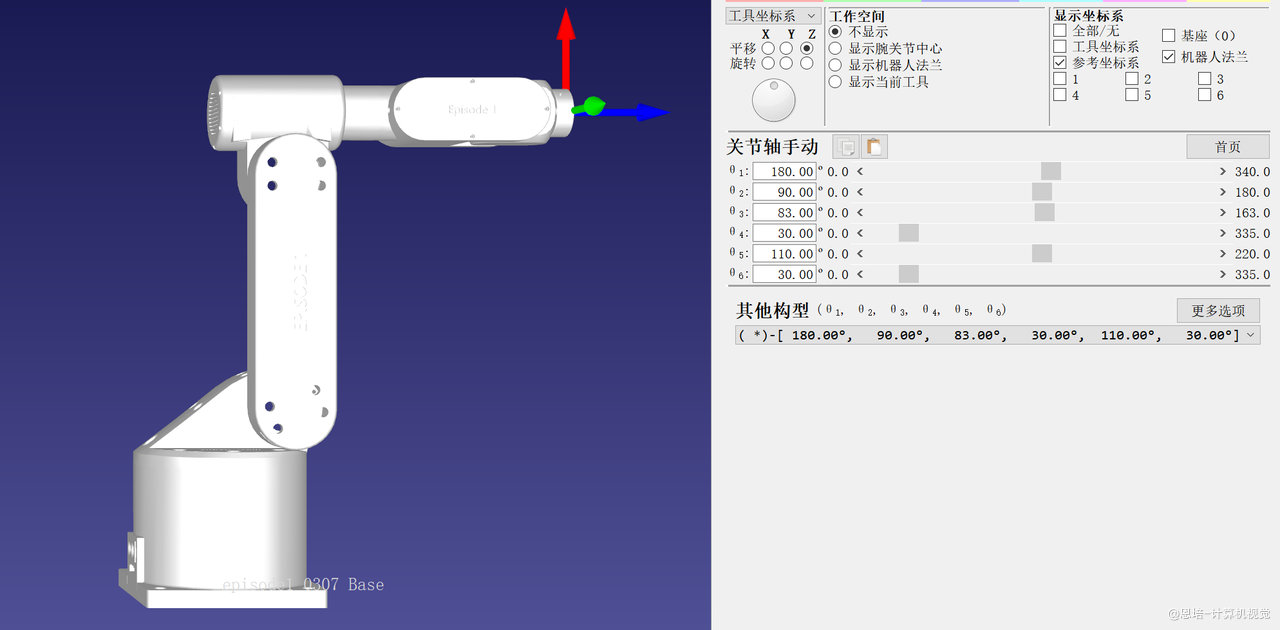
因为机械臂的关节都是从0位往后运动的,如果你的关节回零不到位,那么回到默认位置后可能长这样(不水平):
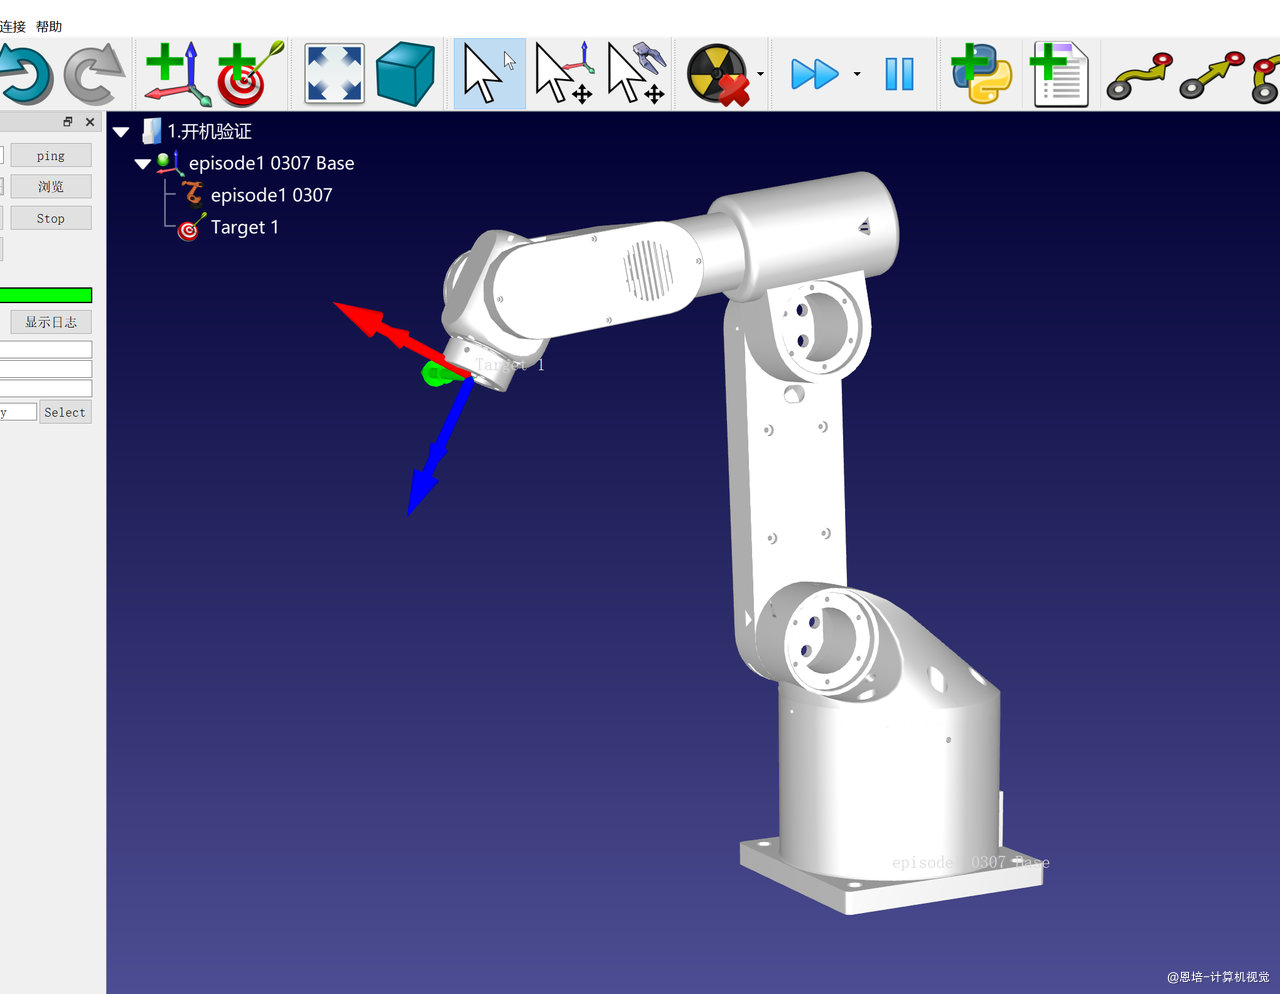
可能原因:
-
同步带或者第五个电机的同步轮打滑,导致运动角度不充分。
-
验证排查:机械臂上电后,各关节都会锁死,你可以用手转动第五个关节,如果能转动,那就说明打滑了。拆开皮带侧盖子,你应该可以看到打滑处。
- 修复:紧固同步轮或紧固拉紧挂板。
-
因为阻力过大,5号关节回零提前回零了(提前达到你设置的阈值电流),导致参考零点变化,后续转动角度都异常。
-
你可以参考《机械臂调试校准教程》中提前回零的办法解决。这里再简述一下:
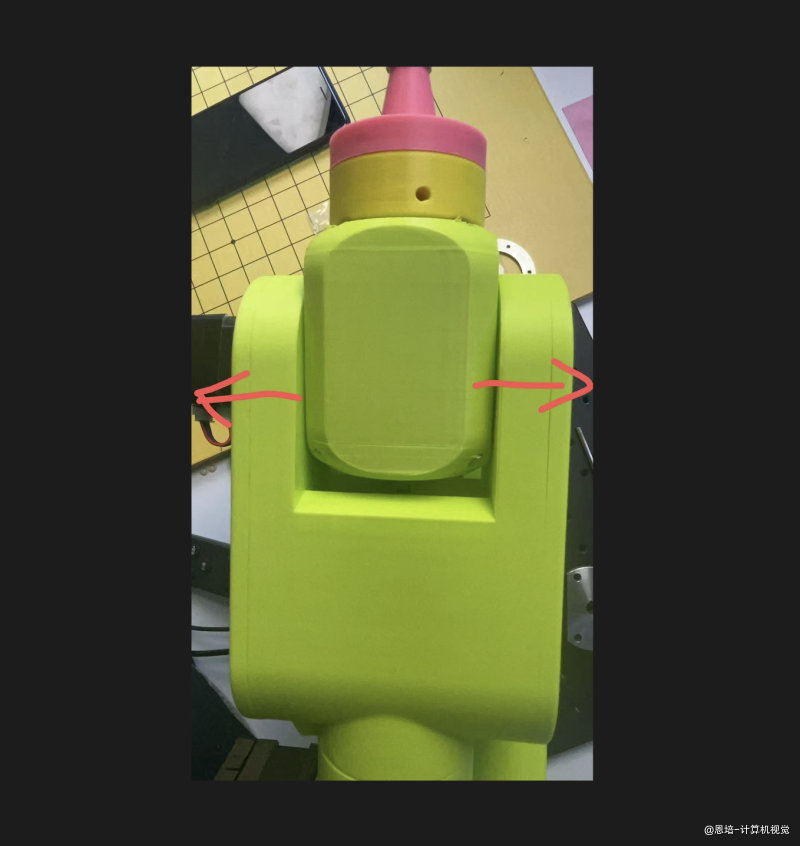
- 降低物理摩擦力,你可以手动转动关节,感受一下是否摩擦力过大。松两侧螺丝,然后用手往两侧瓣:
* 修改回零电流,可以调大一些,比如调节到1000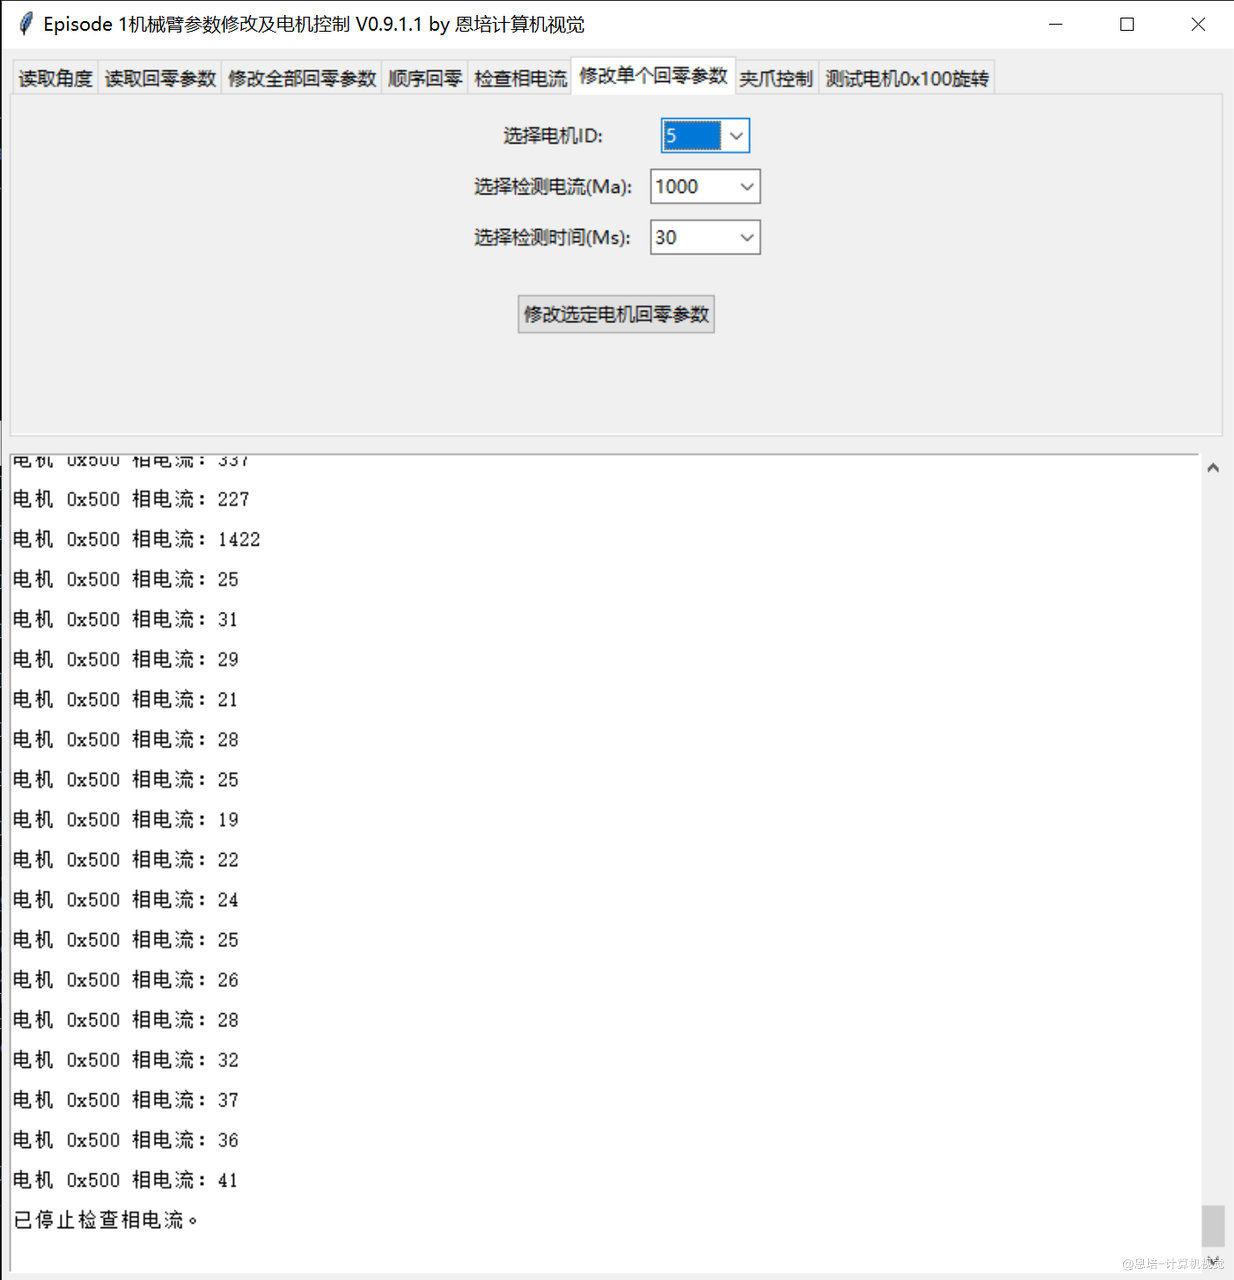
关于驱动板与电机之间垫片变更的说明
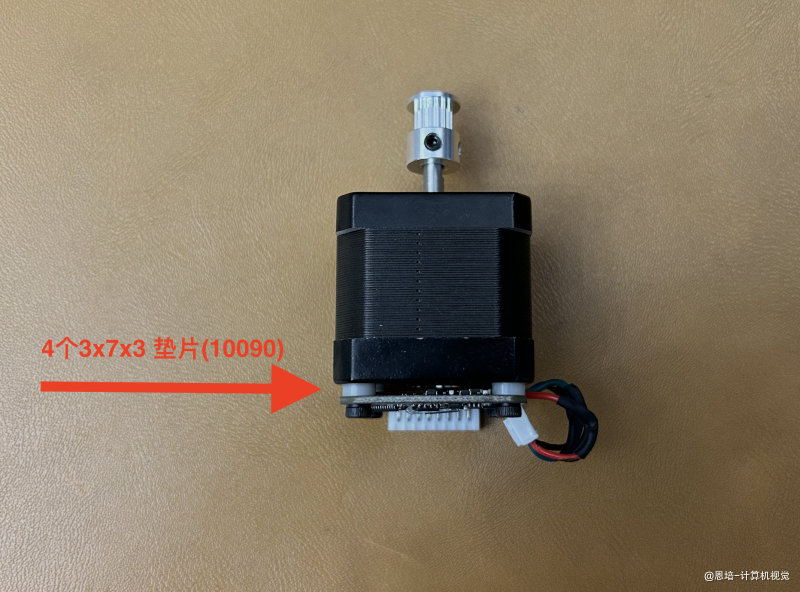
- 因为电机驱动板元器件加厚,所以现在6个关节的电机的垫片全部更换成:3x7x3的垫片(编号10090)。
- 原3x7x2 垫片(编号10070)作废。
- 每个电机与驱动板之间需要4个3x7x3的垫片,驱动板另一侧不再需要,所以一共需要6x4=24个垫片。
PCAN驱动安装报错:modprobe: ERROR: could not insert 'pcan': Key was re...
功能包能正常编译输入指令sudo modprobe pcan 发现modprobe: ERROR: could not insert 'pcan': Key was rejected by service modprobe 是Key was rejected by service = 模块签名不被内核接受(Secure Boot 开启时常见)在bios关闭secure boot就可以了
J1底座顺时针和逆时针旋转阻力不一样
请按下面顺序排查:
- 断电,手动转动底座,看看顺时针和逆时针旋转阻力是否基本一致,如果一个方向明显偏大,则是装配或回转轴承问题;如果阻力一致,往下看:
- 紧固螺丝+校准驱动板:
可能是驱动板与电机磁铁相对位置发现变化(长期使用震动导致)
| 步骤 | 配图 |
|---|---|
| 拧紧底座驱动板的四个M3螺丝,注意,毕竟是塑料,用力轻一些,小心拧穿了。 | 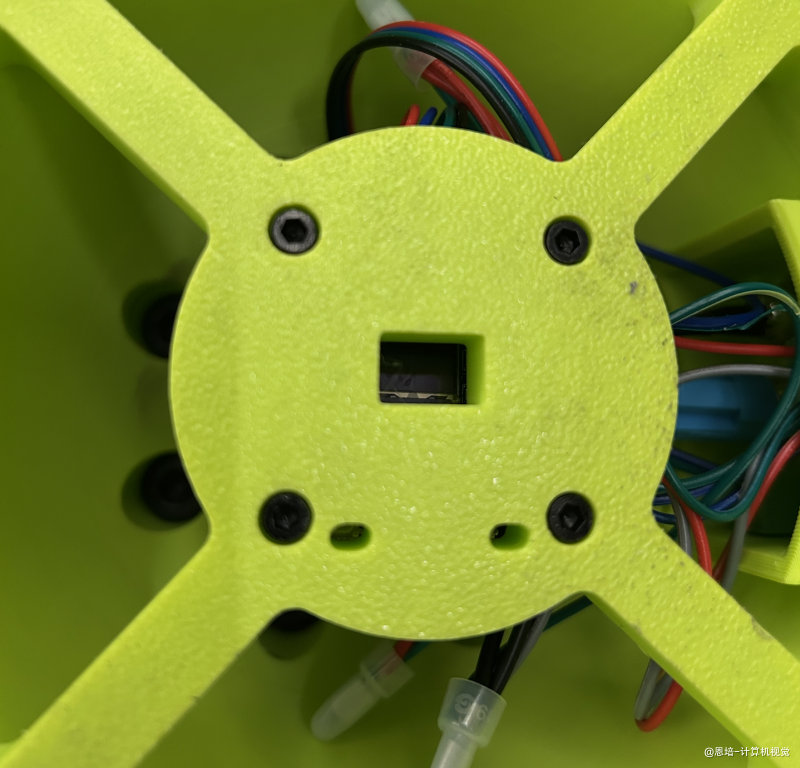 |
| 使用牙签等小棒伸入箭头的小孔,校准驱动板:需要注意:成品机械臂校准的时候需要留足运动空间,可以转到关节中间位置,给他空间。校准后重启测试。 | 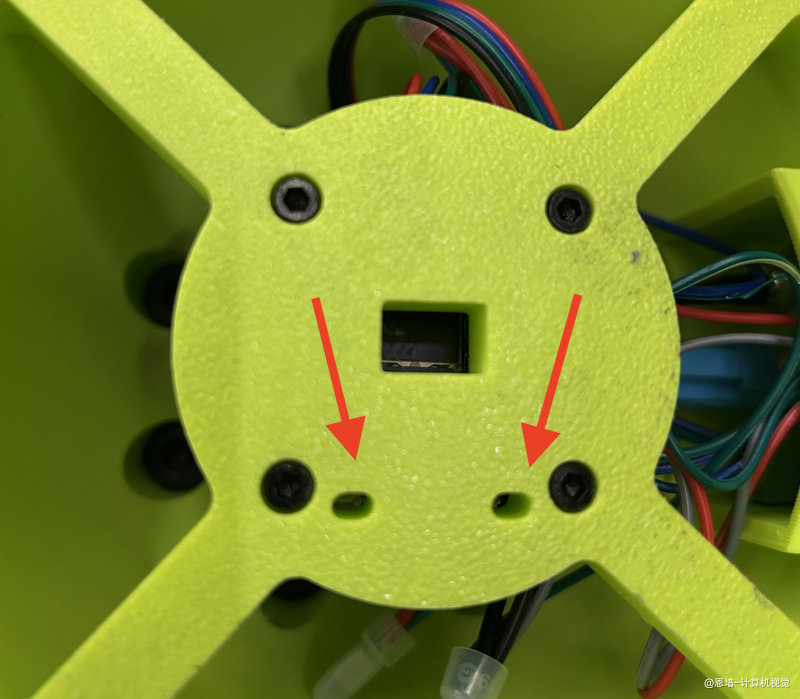 驱动板按键说明: 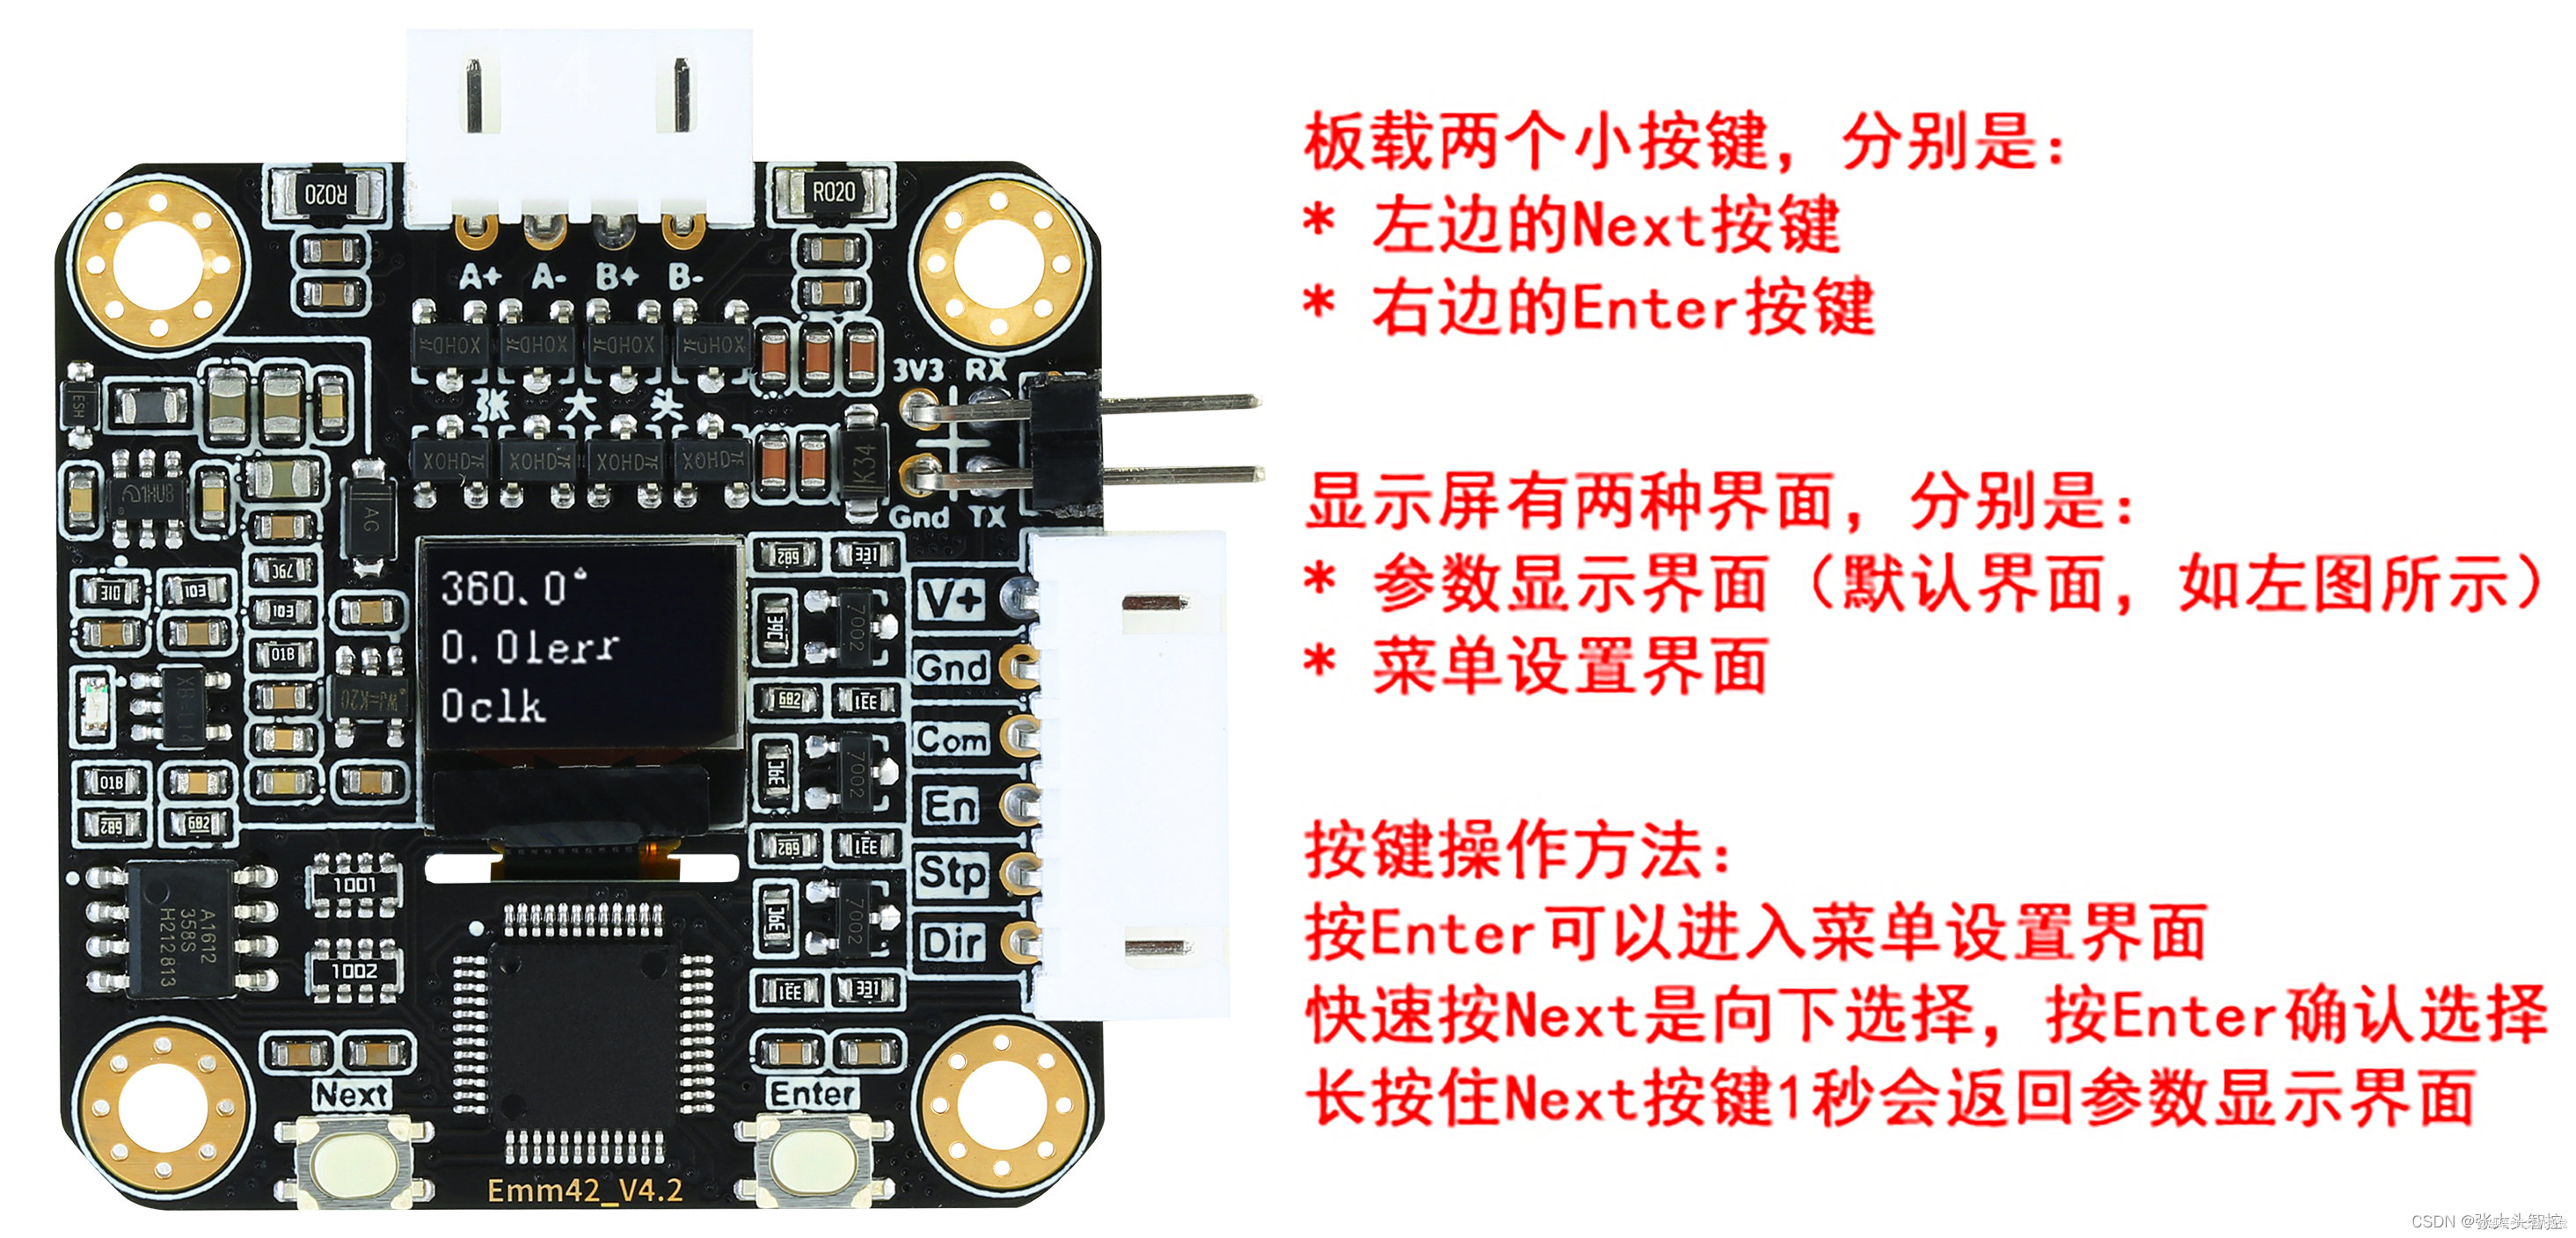 校准菜单 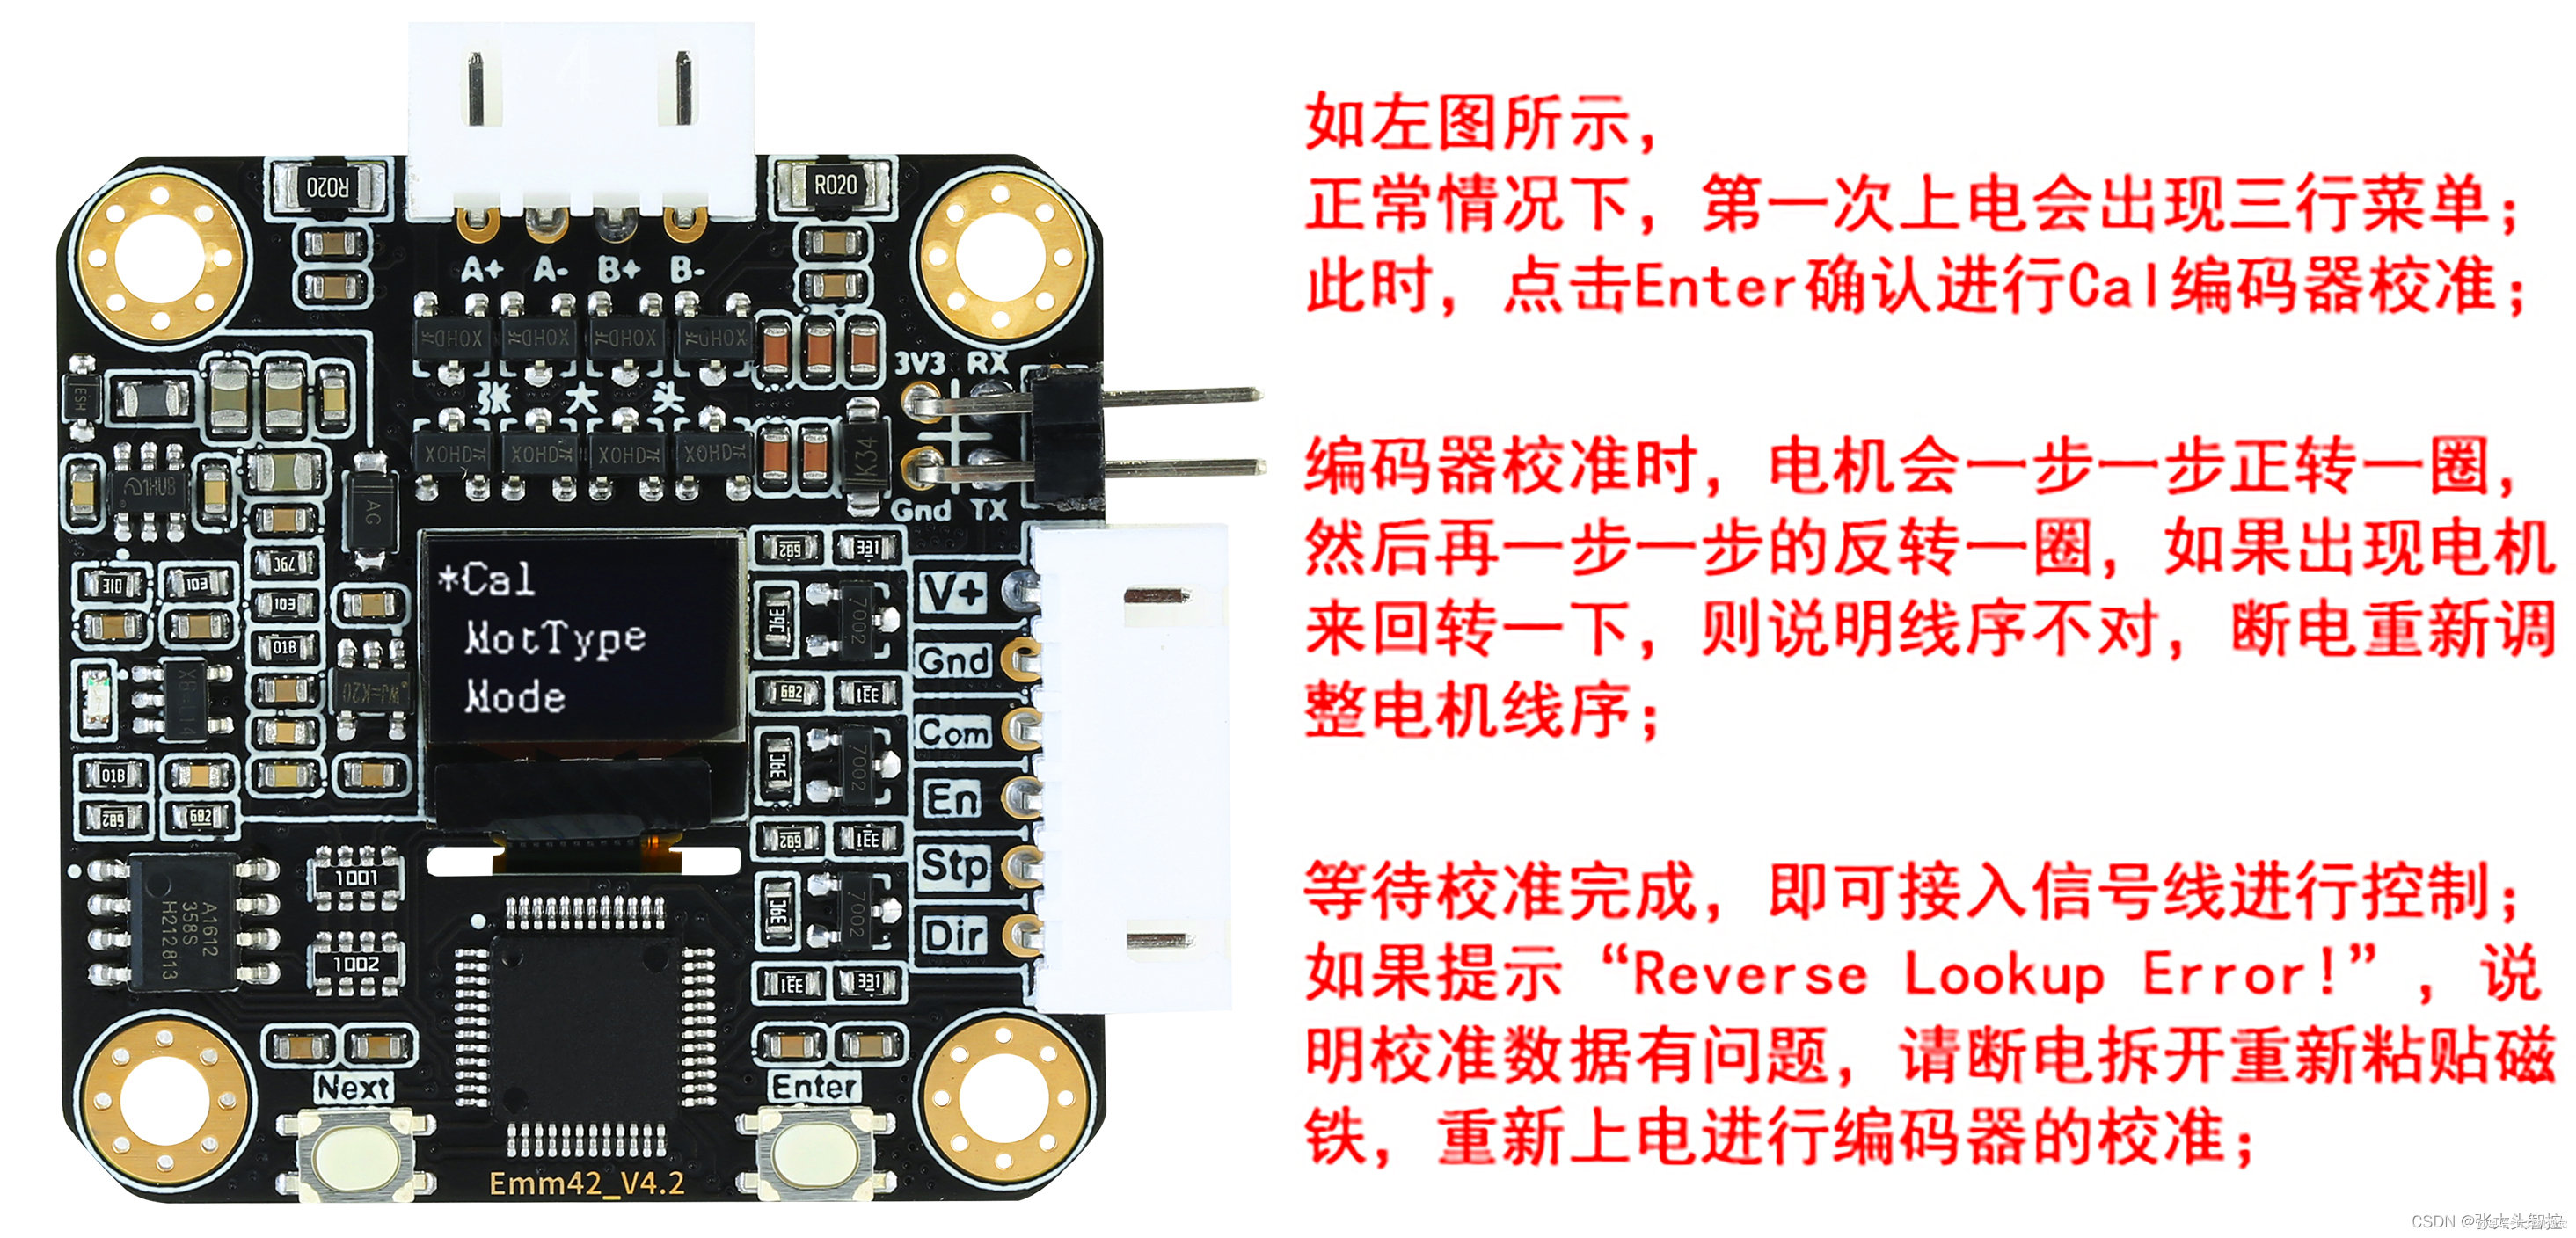 |
- 以上步骤不管用,可以重新初始化驱动板再校准:按照这个链接处理
- 估计是驱动板烧化了,联系小助理寄修(成品)或者自行购买新的驱动板替换
驱动板复位后如何恢复参数
驱动板如果不小心复位了,需要重新修改以下参数:
-
手动修改:
-
ID_Addr地址,更改为对应关节索引,比如第四个,就改为4 P_serial改为CAN1_MAPClog_Ma改为3000Clog_Ms改为6000-
自动修改,使用校准上位机(不是上位机)
-
点击“修改全部回零参数”
可以点击个 2~3 次,如果担心未生效
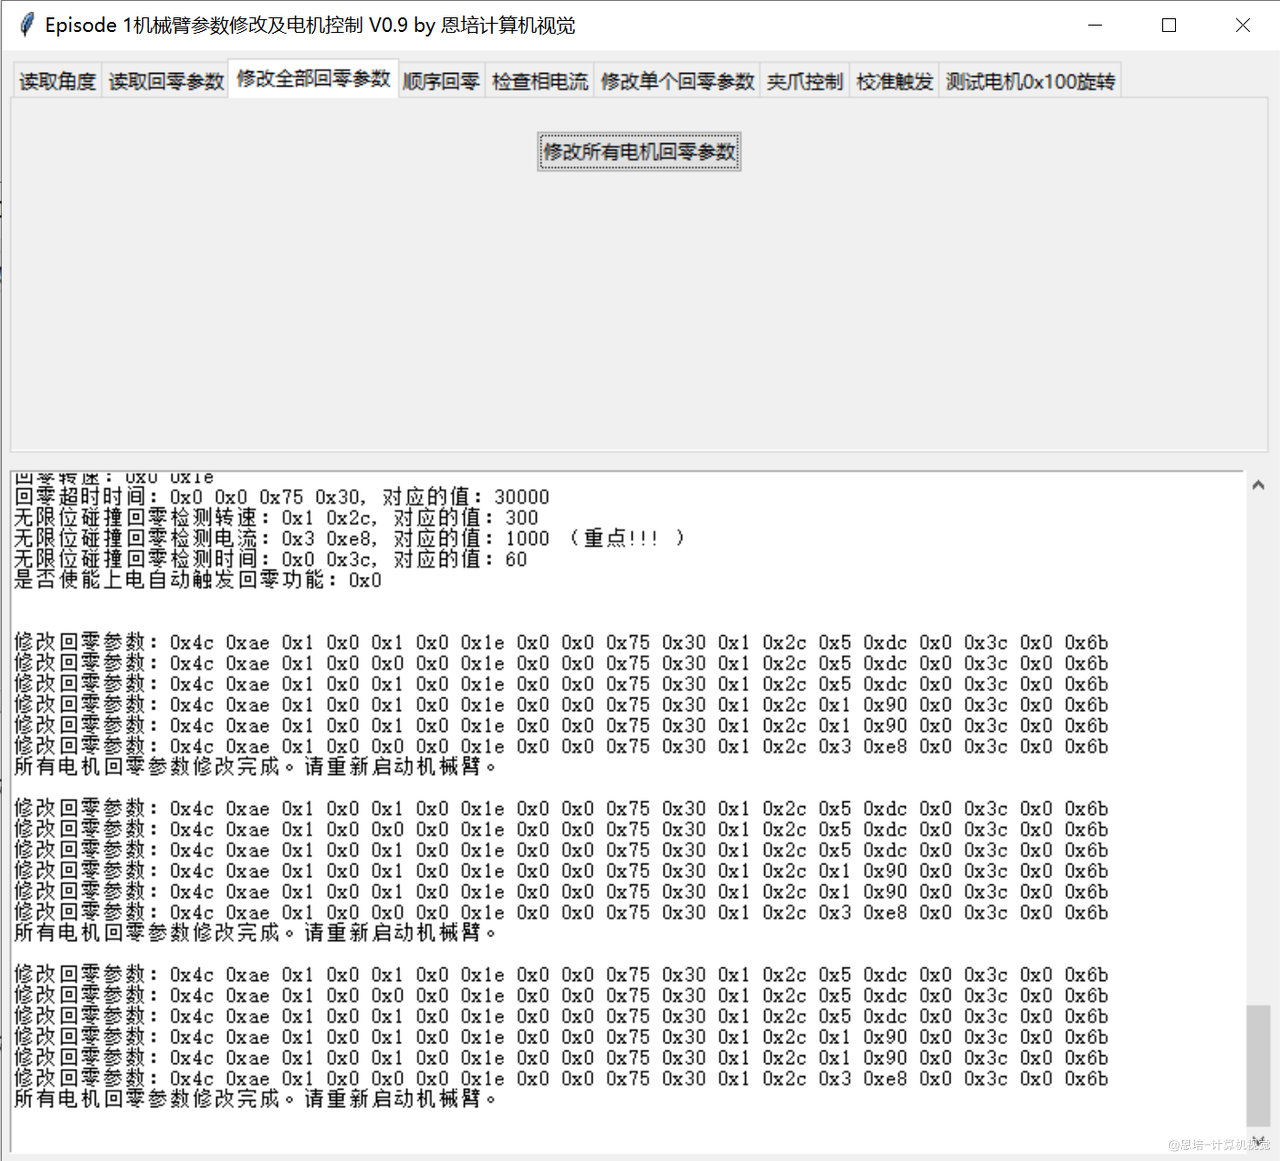
* 重启机械臂,使变更生效
* 再点击“读取回零参数”,看看碰撞回零检测电流有没有变更成功:
1~6 电机变更后的碰撞回零检测电流分别是:1500、1500、1500、400、400、1000。
这个是我测试的理想值。
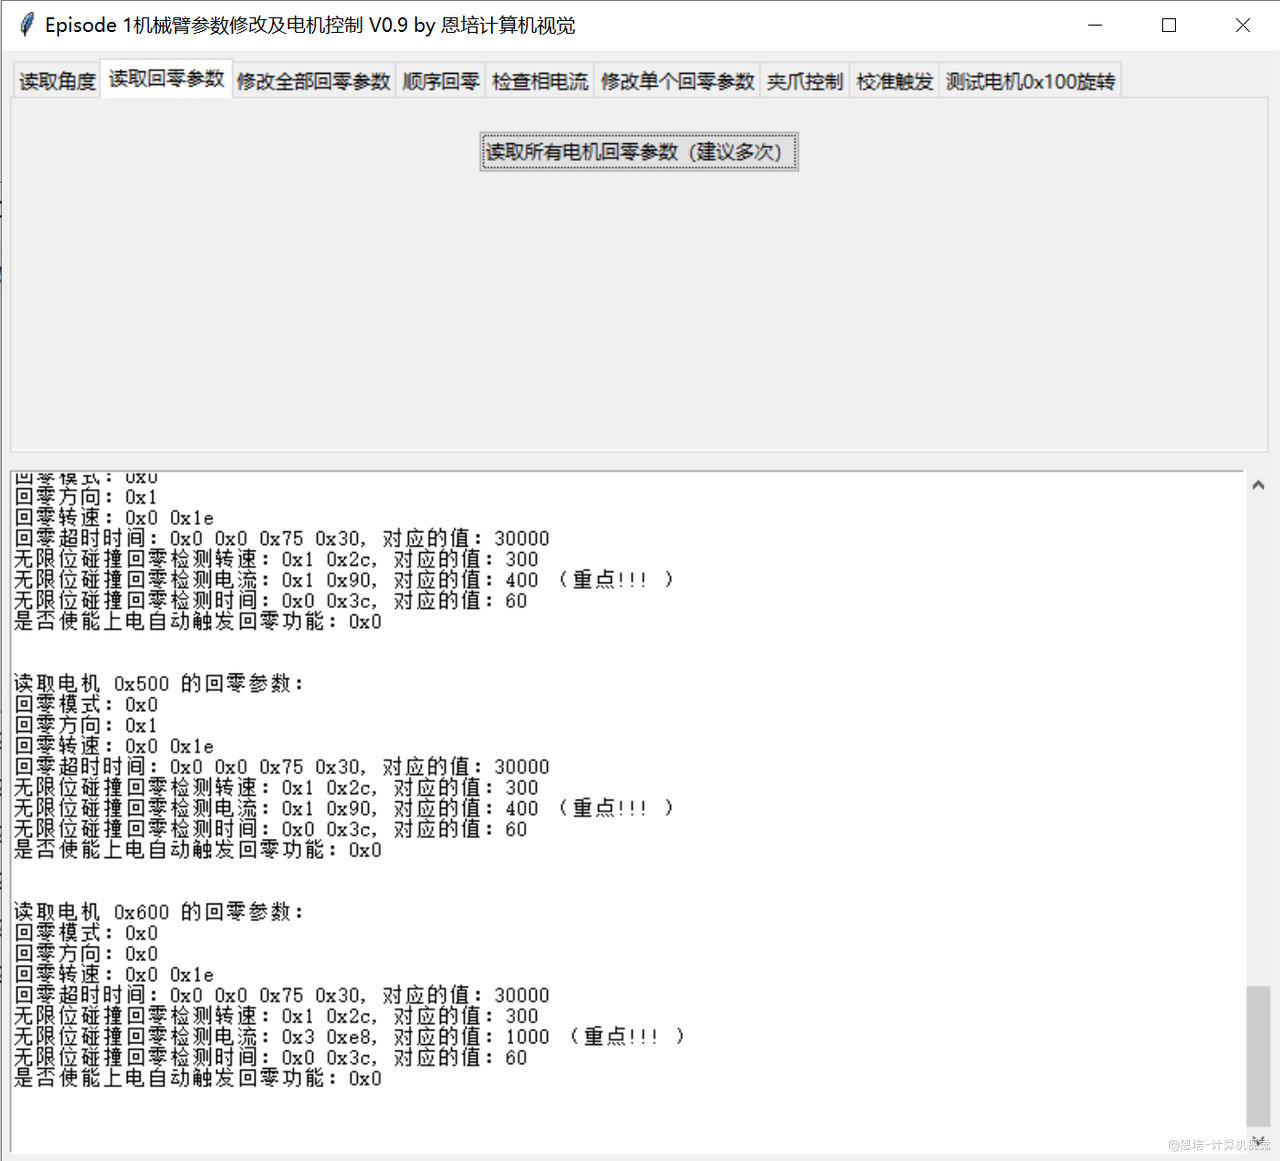
这时候应该恢复正常。
驱动板刷V5.1.5D 固件教程
参考大头家给的官方教程:
通过网盘分享的文件:6.驱动板刷固件教程
链接: https://pan.baidu.com/s/10UdZCfCfHJy8C8nfYLJyLQ?pwd=dg55 提取码: dg55
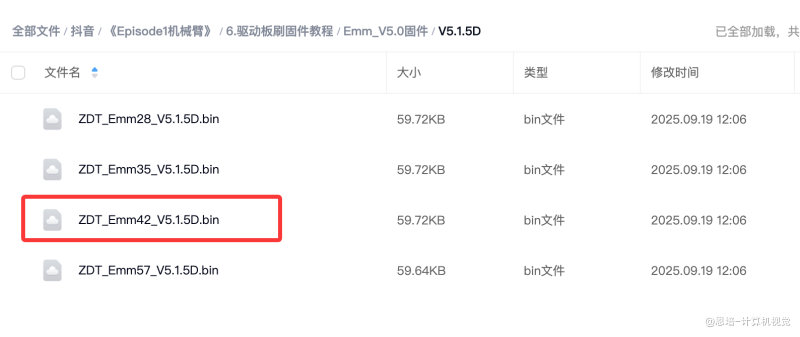
注意,我们需要刷V5.1.5D的固件,不要选错了:
上位机或者校准软件读取关节角度出现None
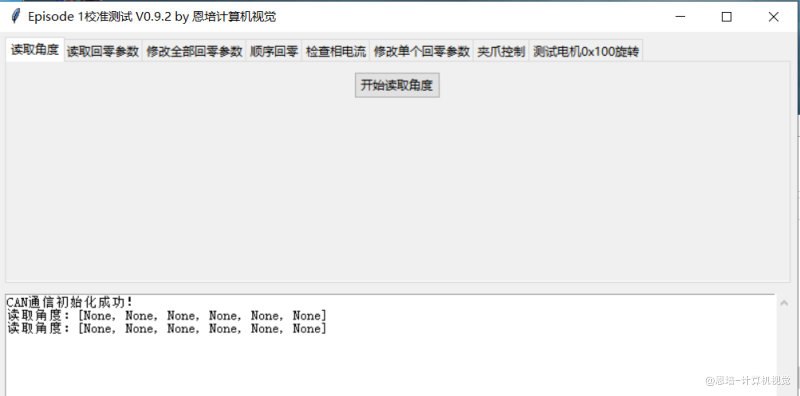
如果上位机或者校准软件读取关节角度出现None,类似下图:
| 校准软件 | 上位机 |
|---|---|
 |
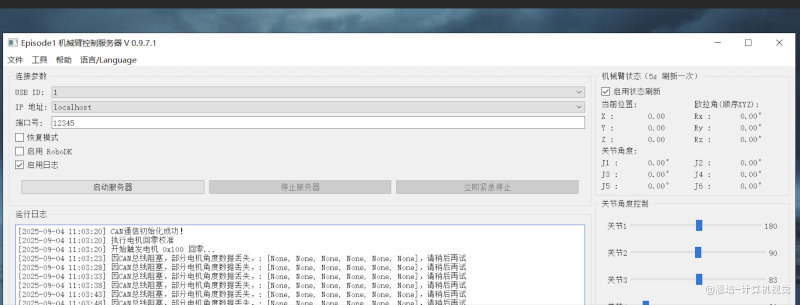 |
根本原因:上位机软件无法与出现None关节的驱动板CAN通信。
正常通信需要4部分完好:上位机PCAN驱动、USB2CAN转接头、转接头连线、驱动板正常。
情况一:如果部分电机出现None,部分电机有度数:
- 说明上位机PCAN驱动、USB2CAN转接头、转接头连线、部分驱动板正常。
- 则定位出现None的电机,然后检查它的驱动板参数、连线
情况二:如果所有电机都是None
-
检查上位机PCAN驱动:
-
Linux系统上,有的系统安装的有多个内核,重启后切换内核,它就不识别驱动了,这时可以重装驱动
- Windows上,设备管理器里应该能看到PCAN设备
- 重启上位机软件,重试
-
USB2CAN转接头
-
是否拨到了120R档位
- CAN_H,CAN_L线是否松了,线序是否正确
- 接线是否正确
-
转接头连线
-
CAN_H、CAN_L线是否松了,线序是否正确
-
USB2CAN到机械臂底座的2P接口是否松了,如下图:
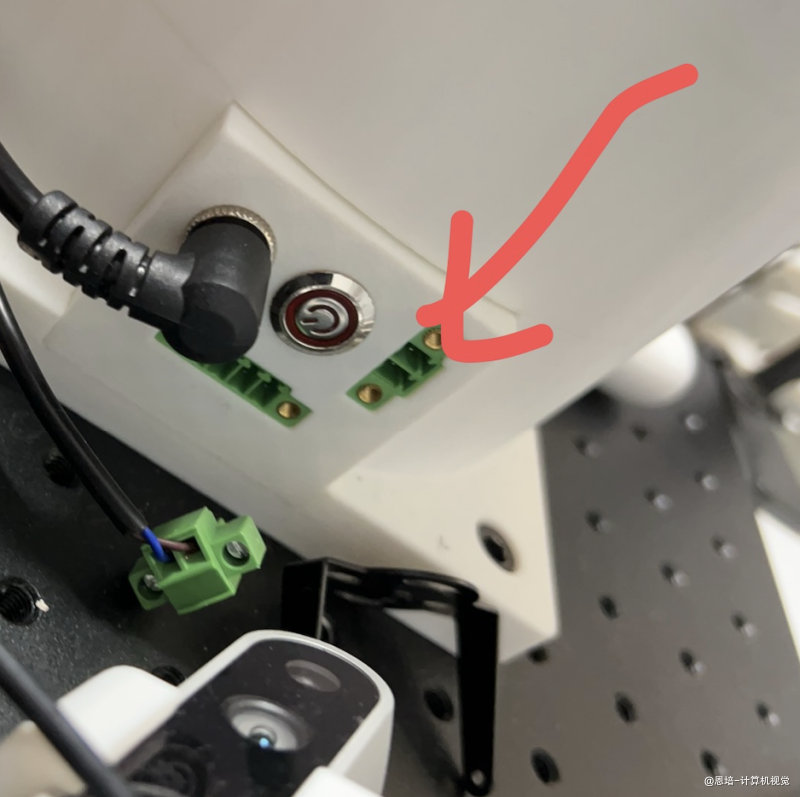
* 可以把2P接口的两侧紧固螺丝紧固一下
* 驱动板: -
ID_Addr是否冲突
- P_Serial是否为CAN1_MAP
- CAN_H、CAN_L线是否牢固
- 接线是否正确
- 驱动板可能坏了:可以将其他关节板子放到这个位置试试
-
如果这些都检查了还是None,还有可能
-
第一个底座CAN接线松了、断了,导致后续的都无法通信
- 可能CAN总线有短路,导致所有通信都无法进行,可以用万用表检查2P接口是否短路
-
建议按下面方法调试:
- 拔掉底座与大臂的4P接口,排除后面电机影响,然后检查能否读到前两个电机的角度
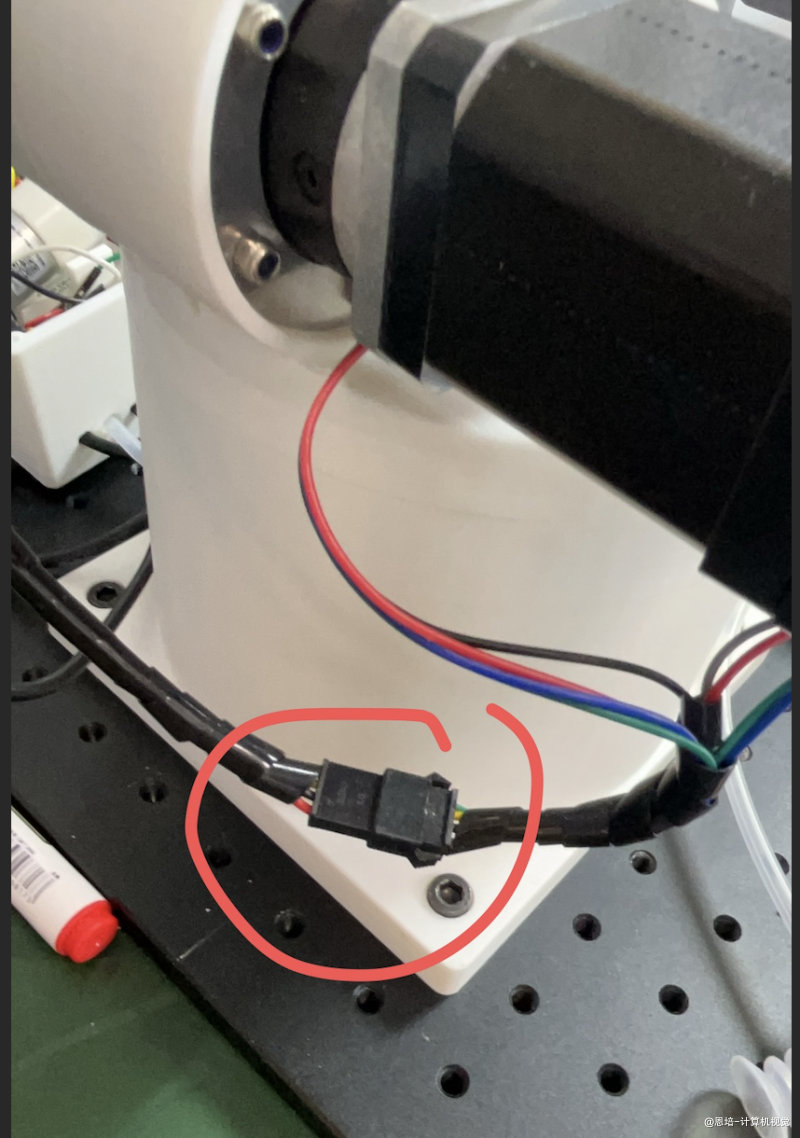
- 最后,可能是USB2CAN坏了,请联系售后客服(情保证你其他情况都已经排查,不然你换个USB2CAN还是无济于事)
- 如果实在不会排查,将设备寄送给助手,按需收费
香橙派(如rk3588)安装PCAN驱动提示没有内核头文件
安装pcan驱动的时候可能会:
Makefile:131: *** "Unable to automatically find the Kernel headers. These are mandatory to build the pcan driver. Please set the KERNEL_LOCATION variable to the root directory of your own built Kernel.". Stop. make[1]: Leaving directory** **
这个报错信息说明你的系统在编译 pcan 驱动时找不到内核头文件(kernel headers),也就是内核的开发文件,必须要有它们才能编译内核模块:
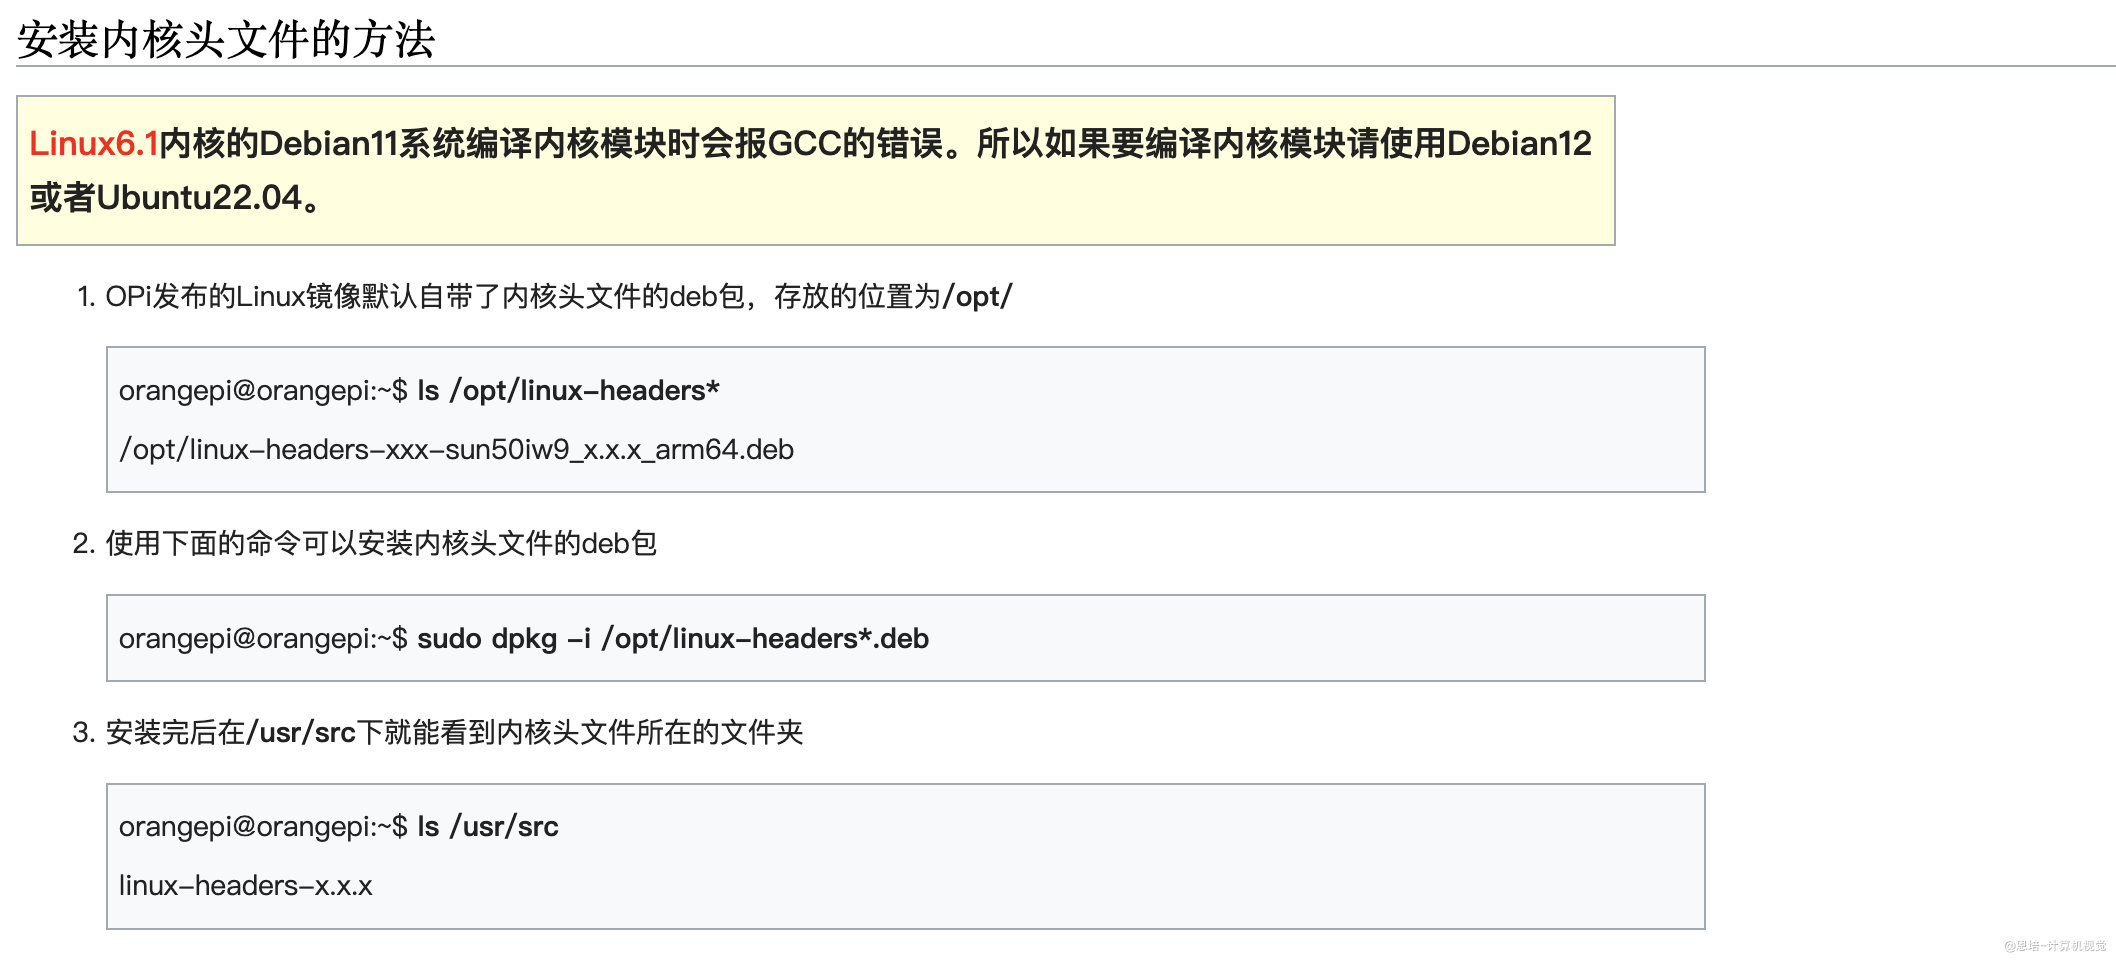
原链接:http://www.orangepi.cn/orangepiwiki/index.php/Orange_Pi_Zero_2W
第四个关节打滑或回零一直转动
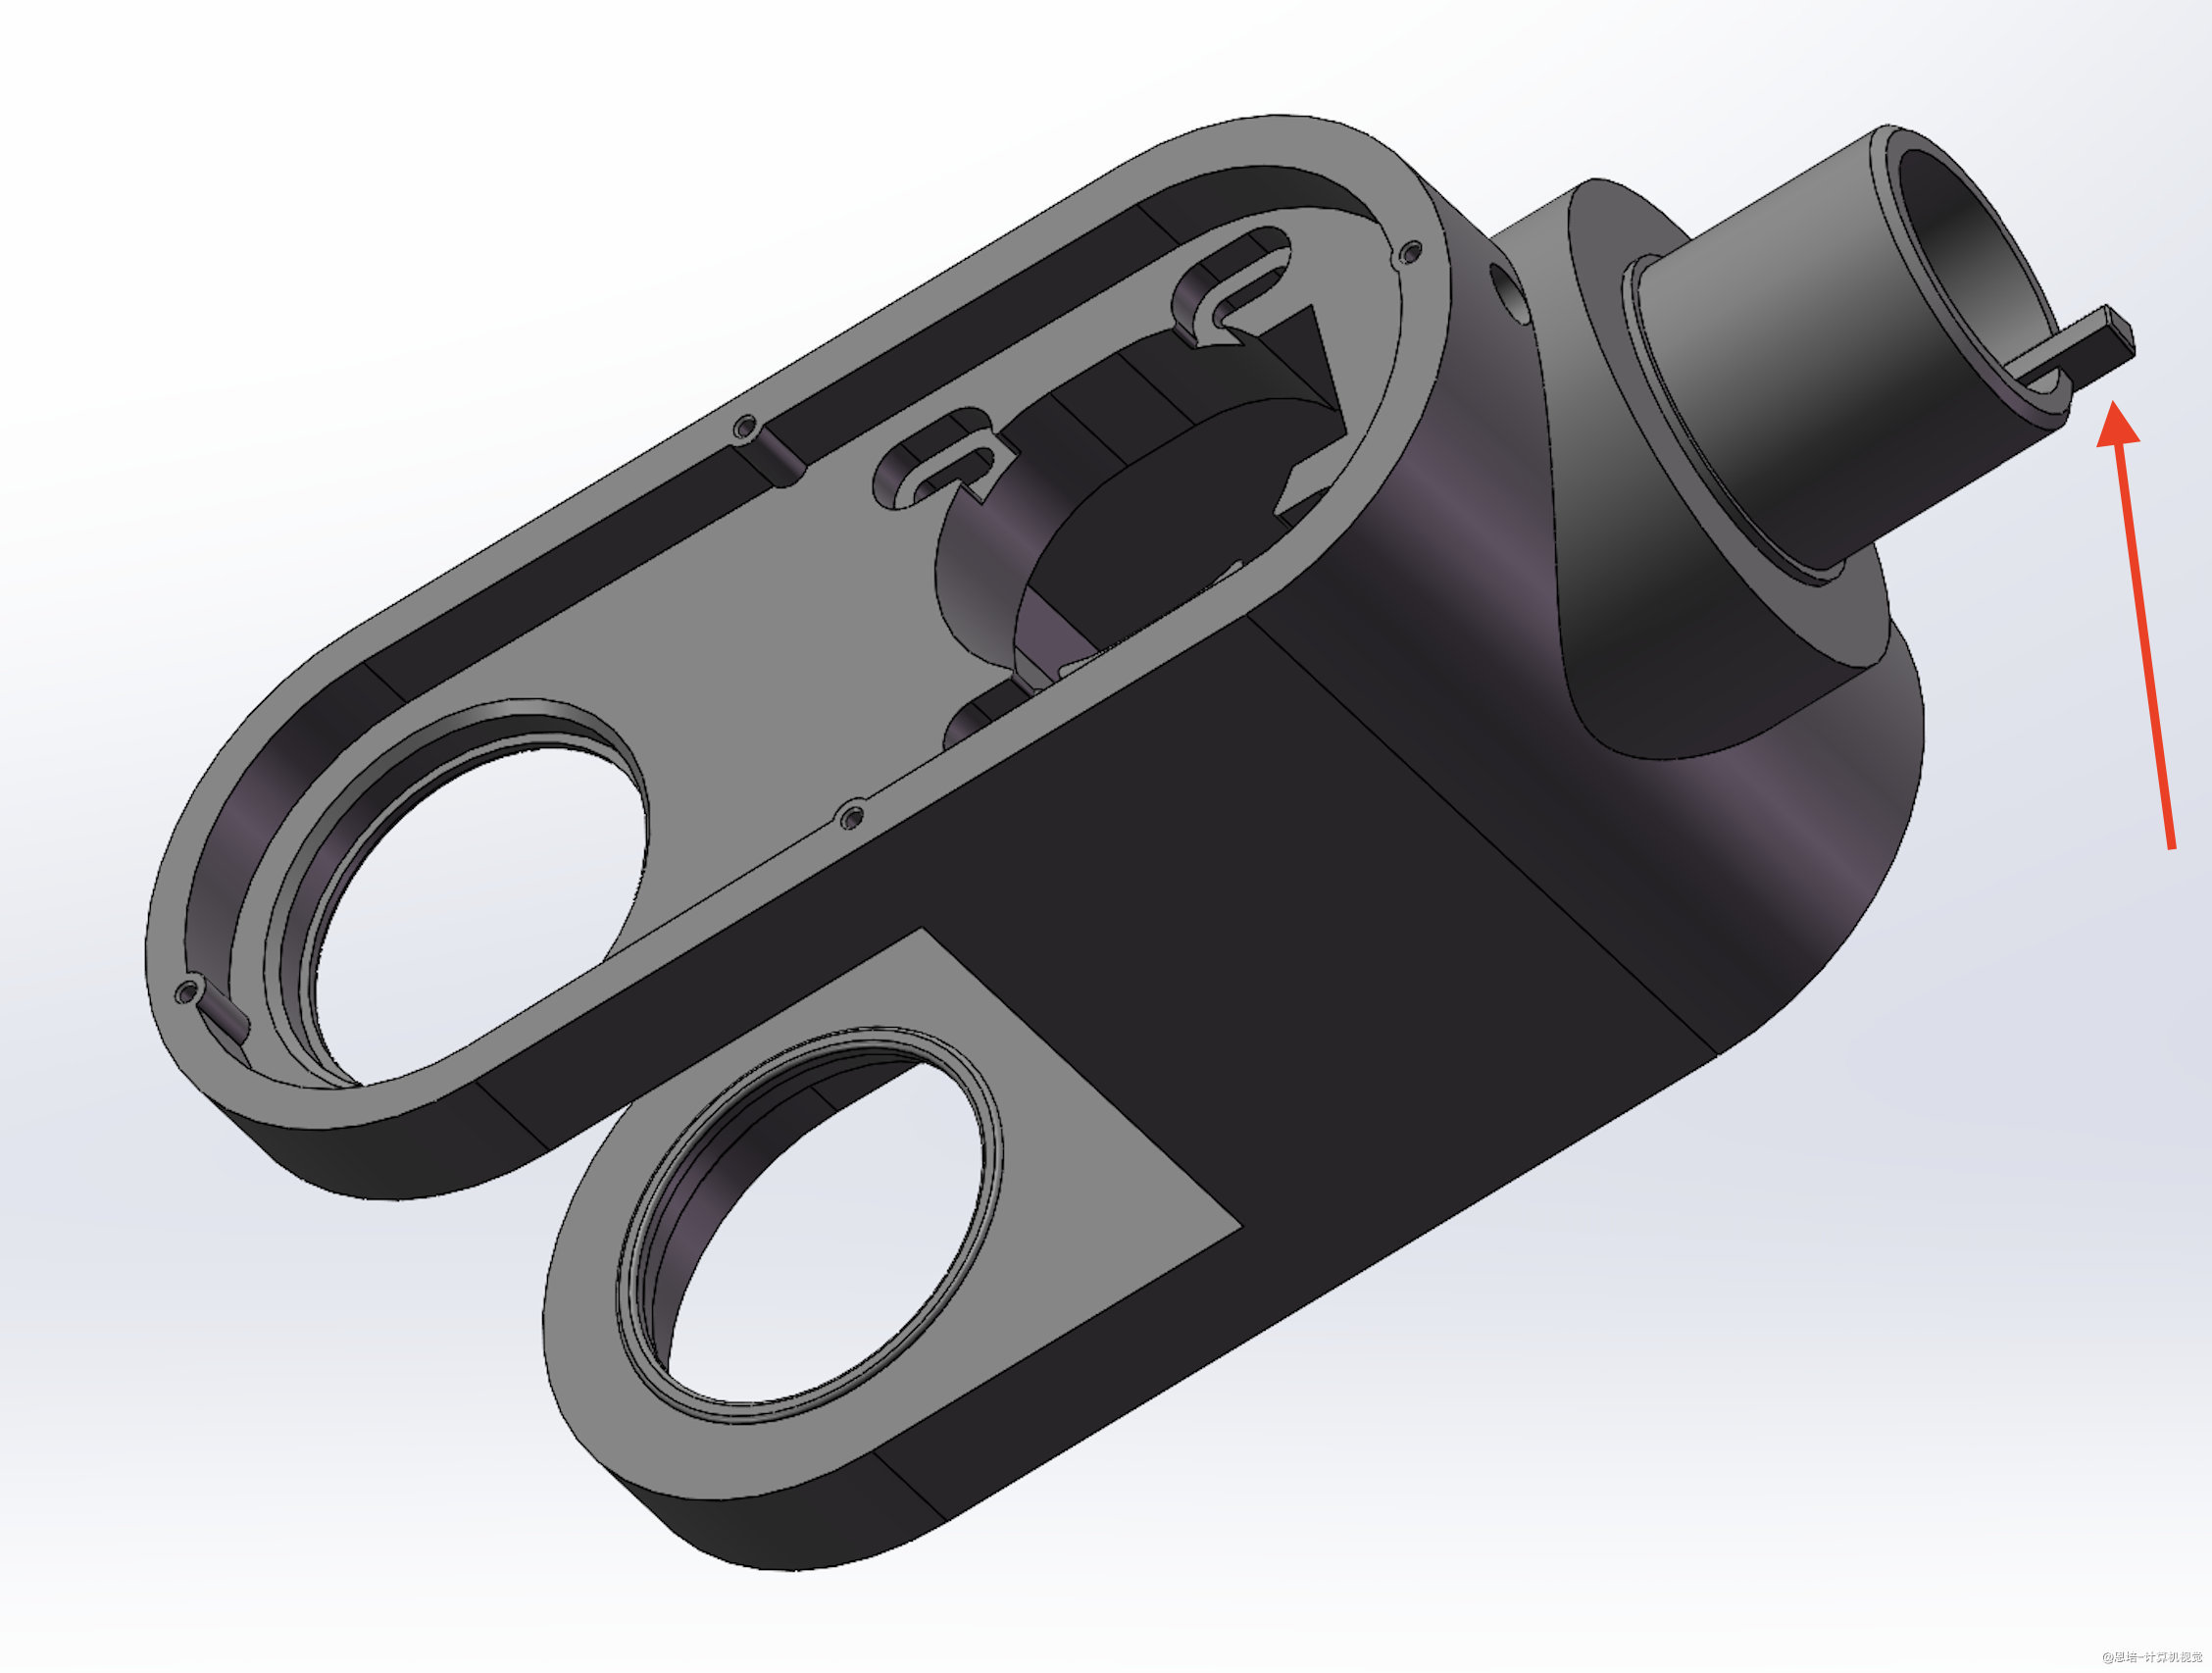
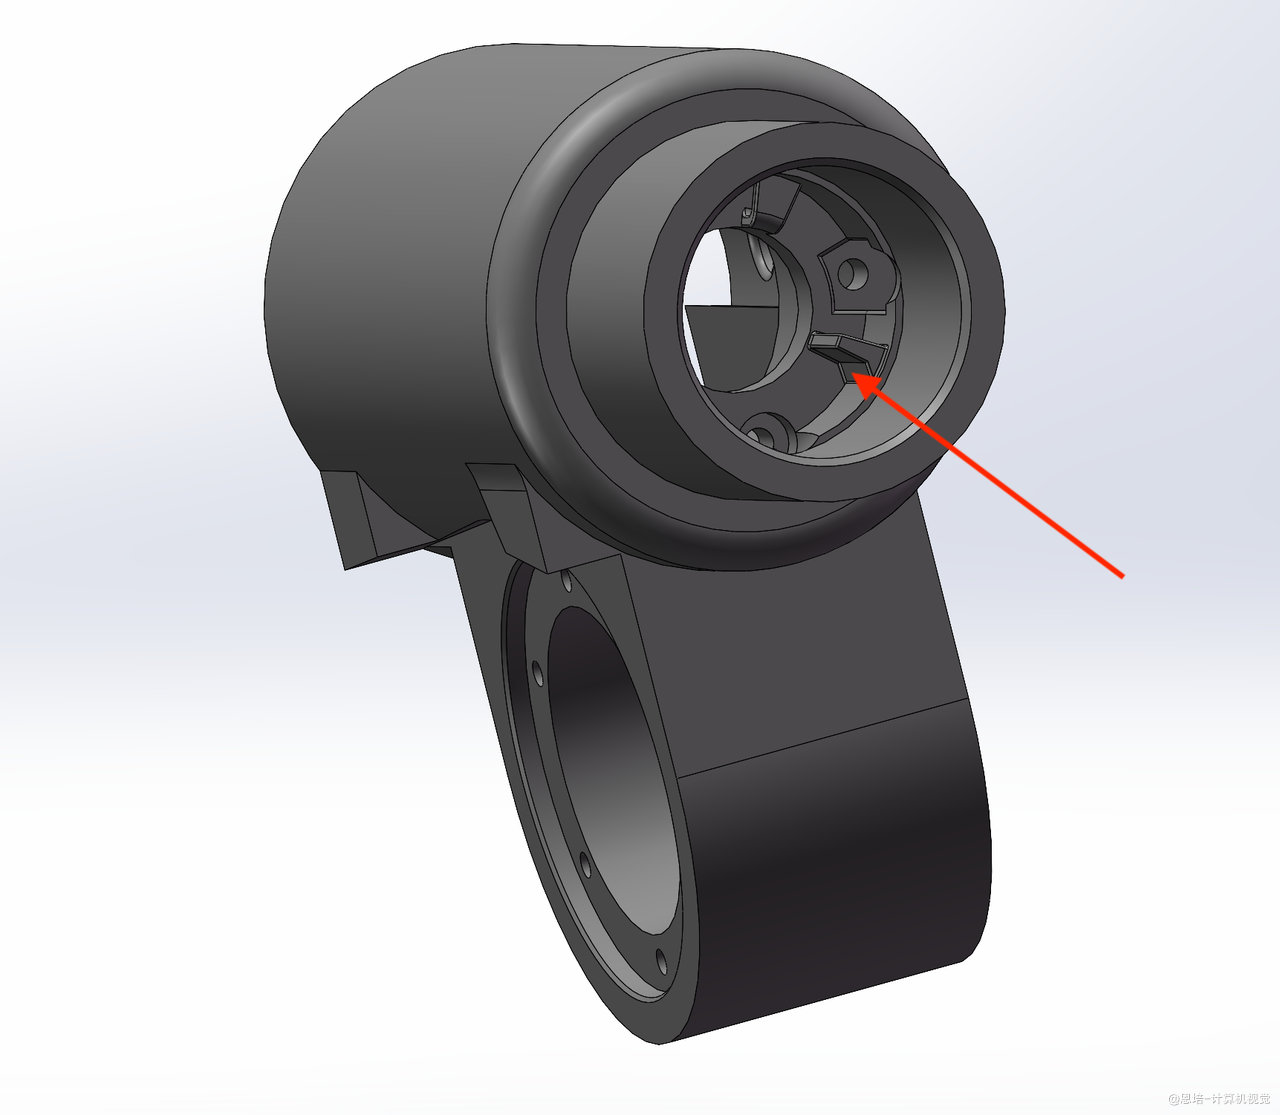
如下图,如果第四个关节打滑或者回零一直转动,请断电用手轻轻转动第四个关节:
- 如果能一直旋转,无法遇到机械回零阻档位,则可能是下面两个阻档位被扳断了,你需要联系售后客服重新购买这2个关节3D打印件
| 小臂旋转 | 小臂固定 |
|---|---|
 |
 |
-
如果能感受档位,但是还打滑,则可能(从左到右看):
-
紧固环螺丝松了,则可以从小臂旋转右侧拧紧即可
-
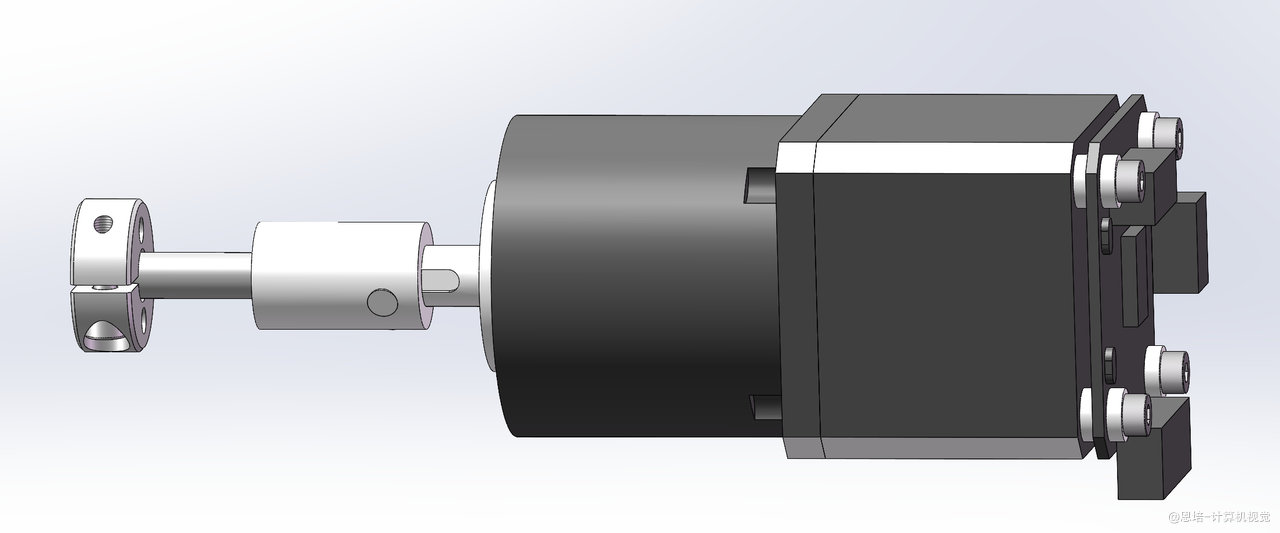
光轴装短了,无法嵌入紧固环,需要重新对照下图装好
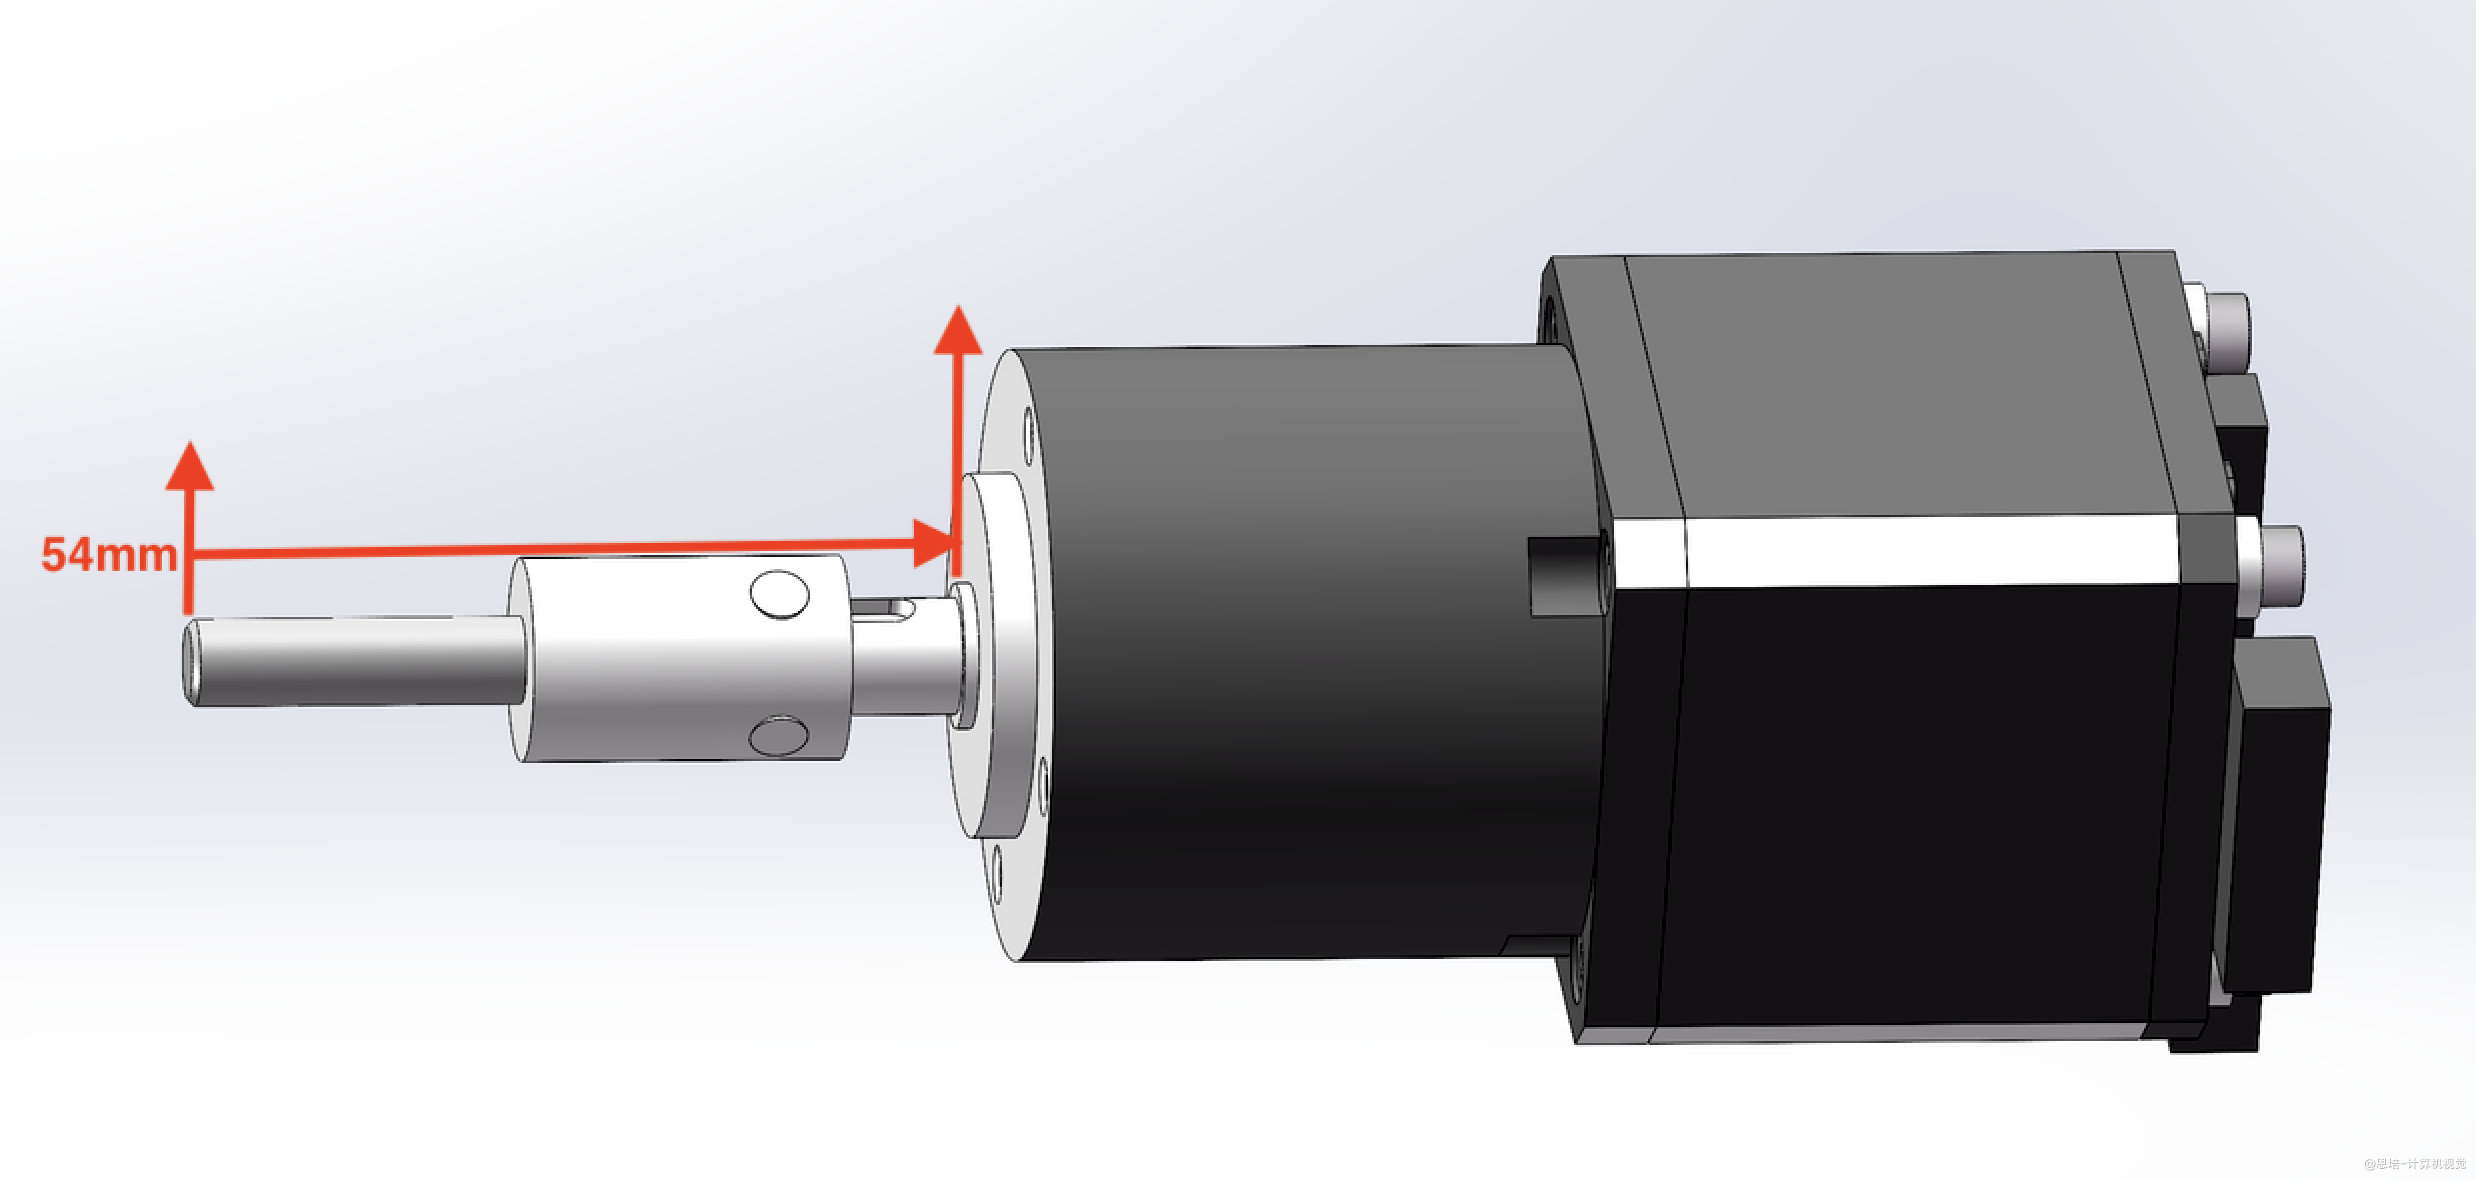
* 光轴和联轴器之间紧固螺丝松了,需要拆掉这个关节紧固
* 联轴器和电机之间固螺丝松了,需要拆掉这个关节紧固
电机不转
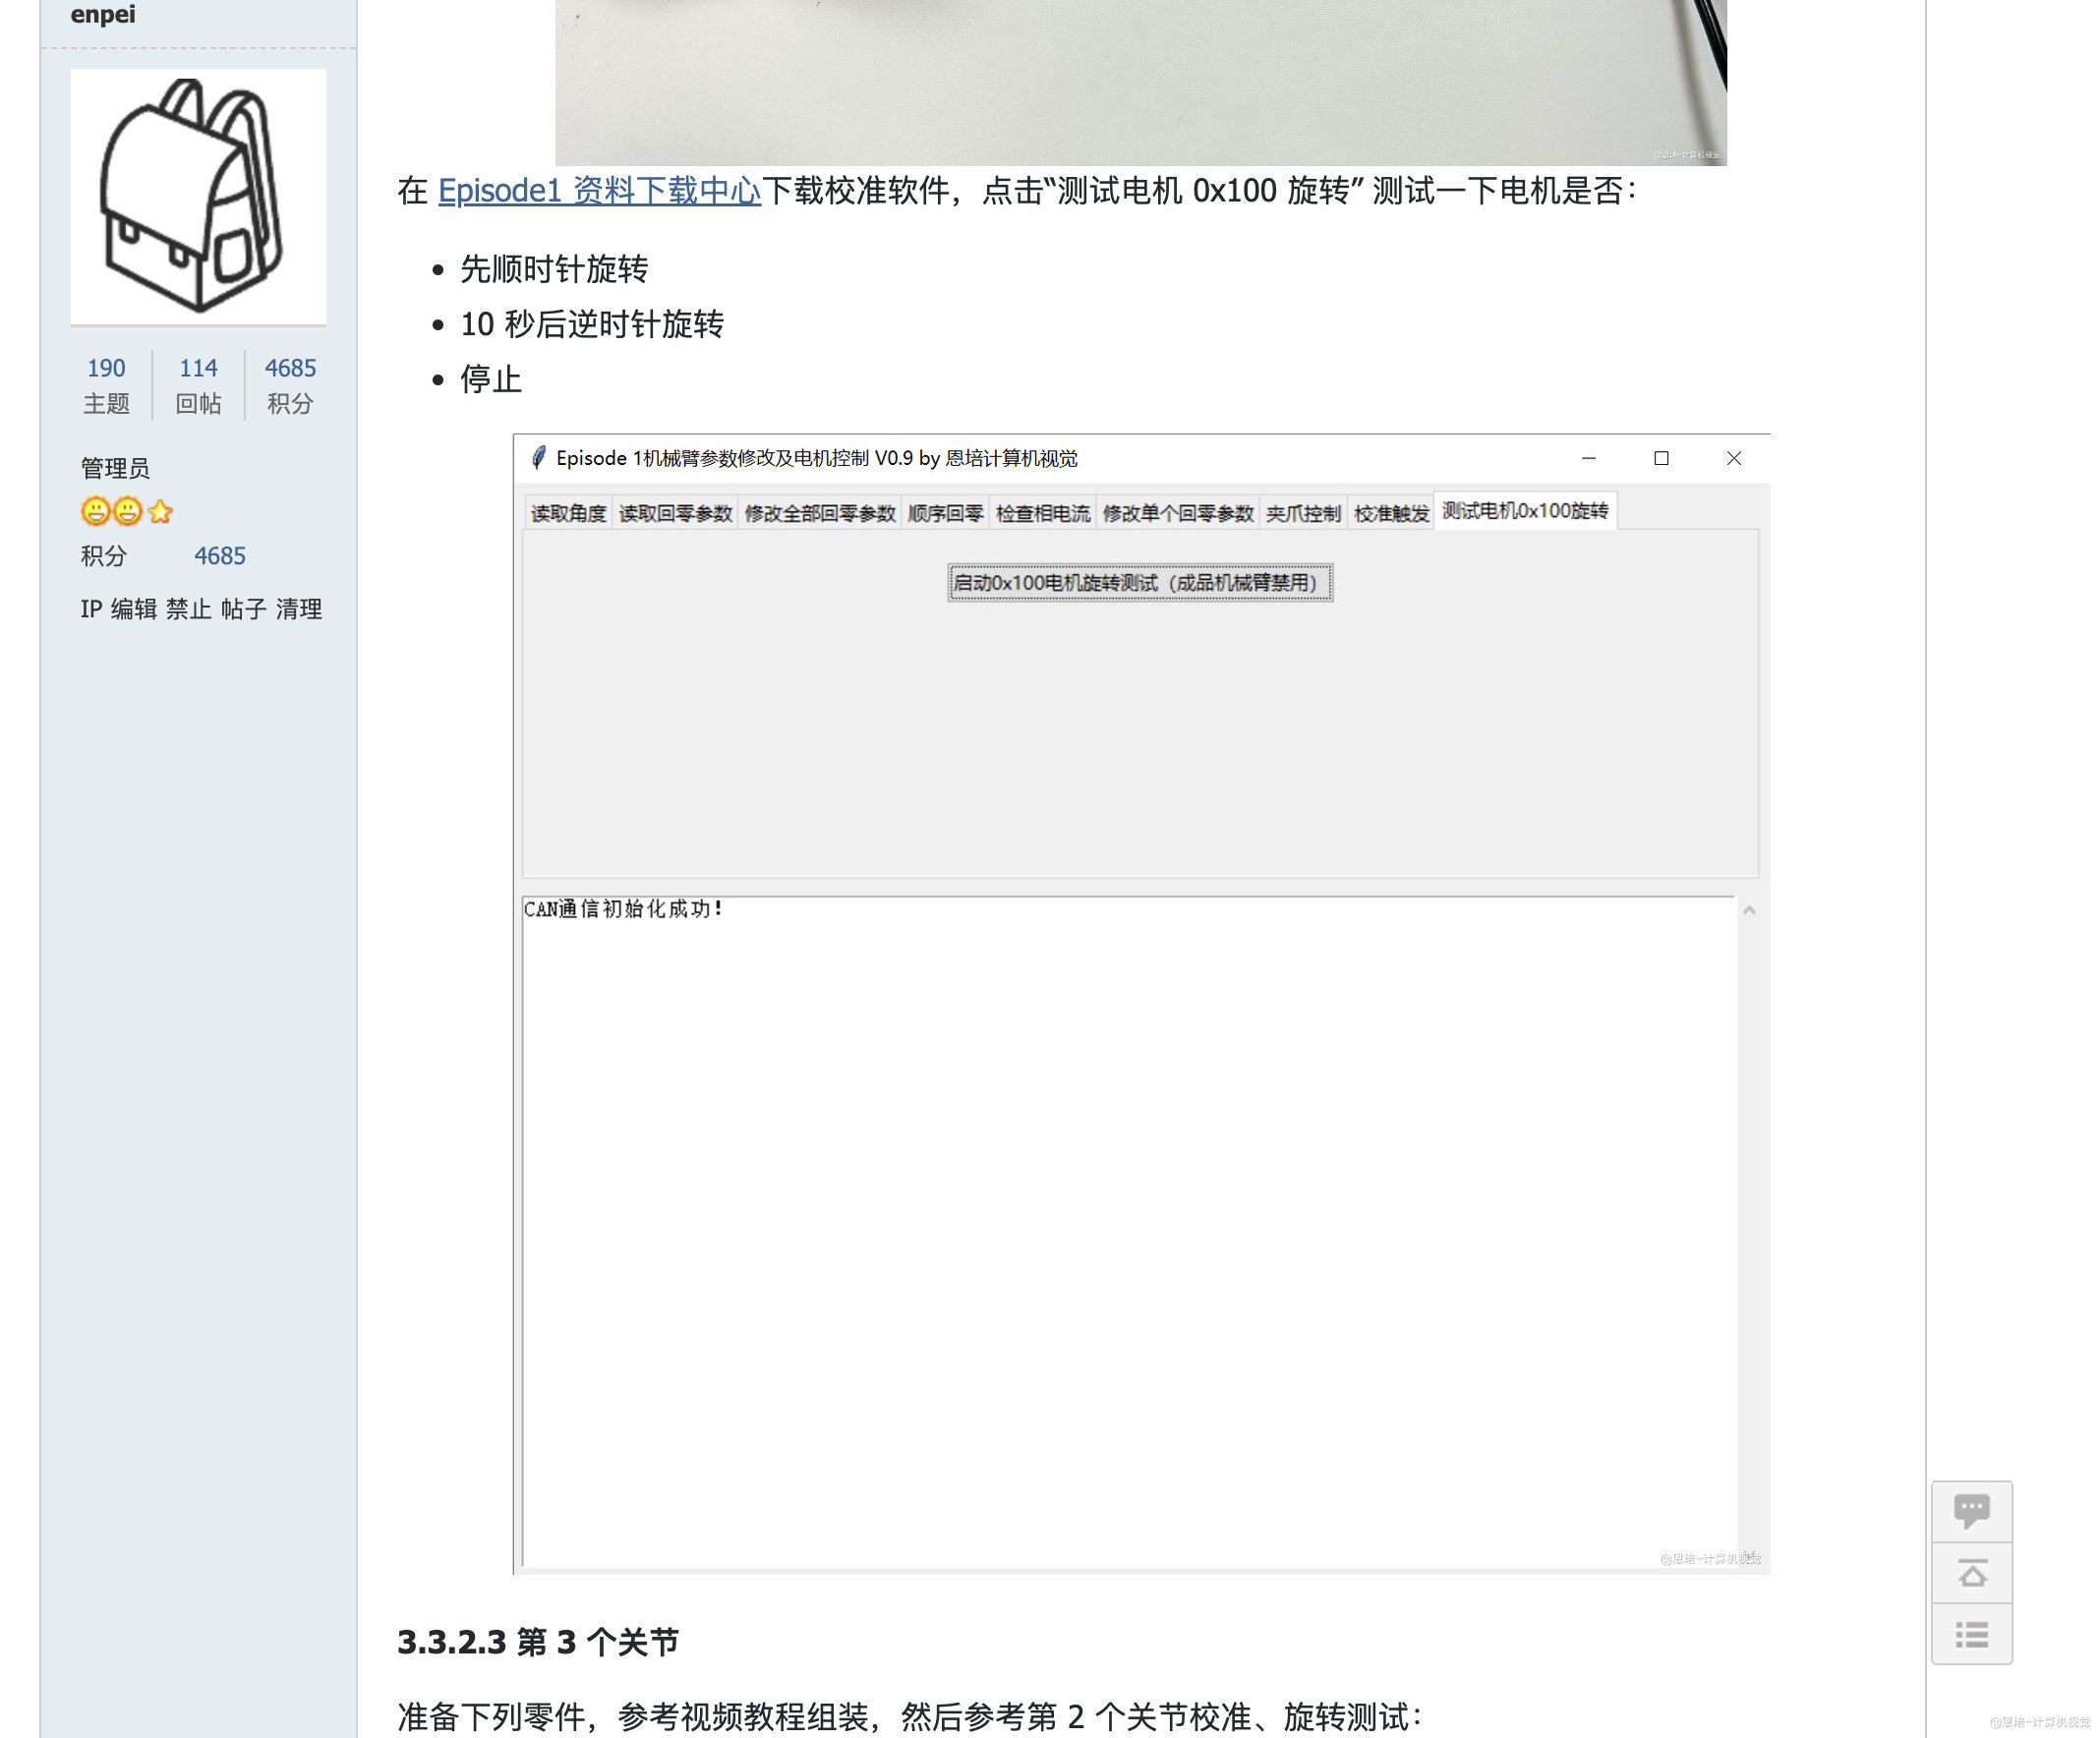
安装电机驱动板的时候,我们需要提前检测电机是否能接受指令,正常旋转:
参考:3.3.2 安装驱动板、校准、测试,截图如下:
如果你的电机不旋转,请检查:
- 测试其他驱动板、电机是否正常
- 所有电机都不转,检查:
- USB2CAN驱动
- USB2CAN 2P接线,线序
- 120R档位是否拨到
- 驱动板CAN模块是否插好
- 电机与驱动板4P连线是否稳固,线序是否正确
- 驱动板是否已完成校准
P_serial是否已经调节为CAN1_MAP
- 其他电机转:
- 驱动板CAN模块是否插好
- 电机与驱动板4P连线是否稳固,线序是否正确
- 驱动板是否已完成校准
P_serial是否已经调节为CAN1_MAP
- 所有检查都不行,可能驱动板烧坏,点击链接购买
如何校准电机
按键操作说明:
盖上塑料盖子后,仍然可以通过凸起的塑料按键操作:
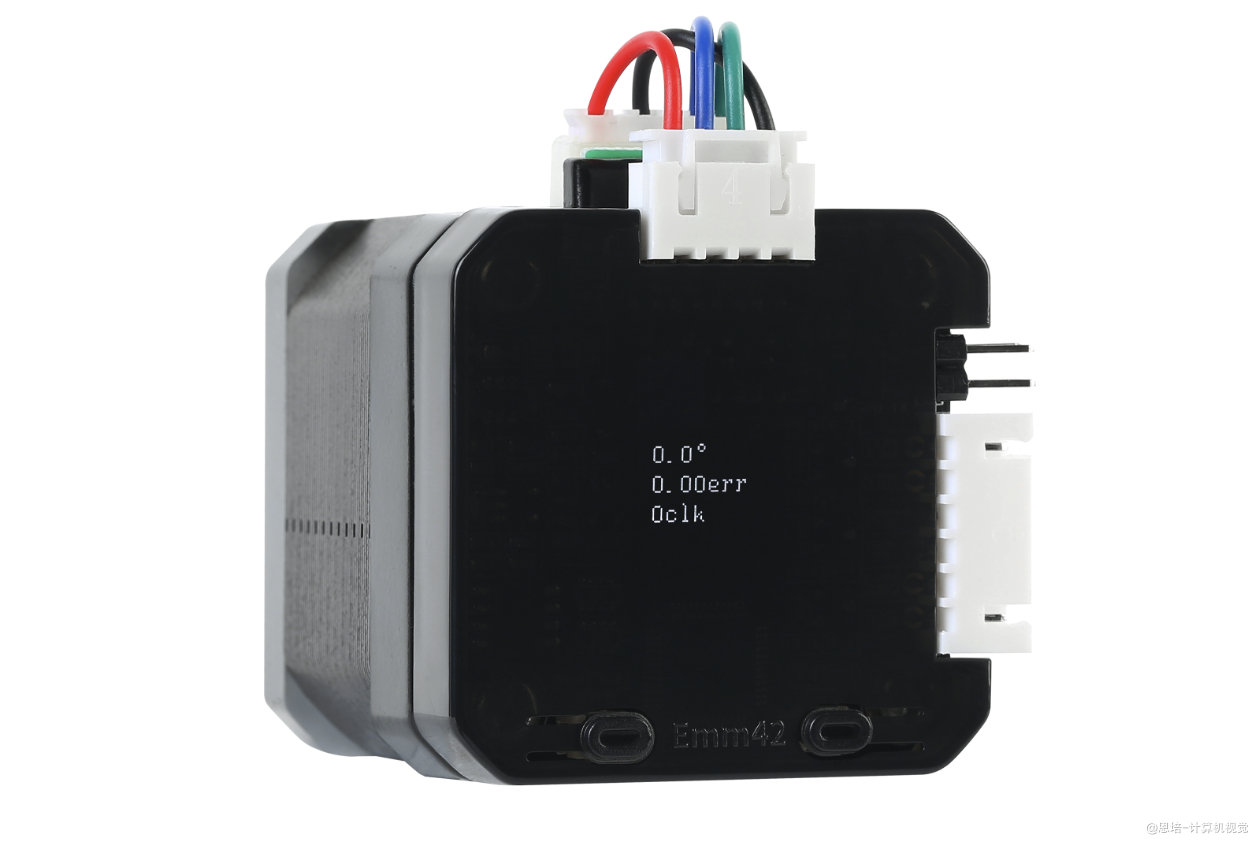
校准编码器:
需要注意:
- 成品机械臂校准的时候需要留足运动空间,可以转到关节中间位置,给他空间
- 第1、2、3、4个关节有减速器,空间足够
- 第5个关节有1:4的同步带,可以转到中间位置
- 第6个关节需要卸掉末端法兰
- 校准完,重启一下生效
- 如果感觉校准也没有解决问题,可以恢复驱动板出厂设置(倒数第二个菜单
Restore)
第一个底座不到回零位置就停止回零
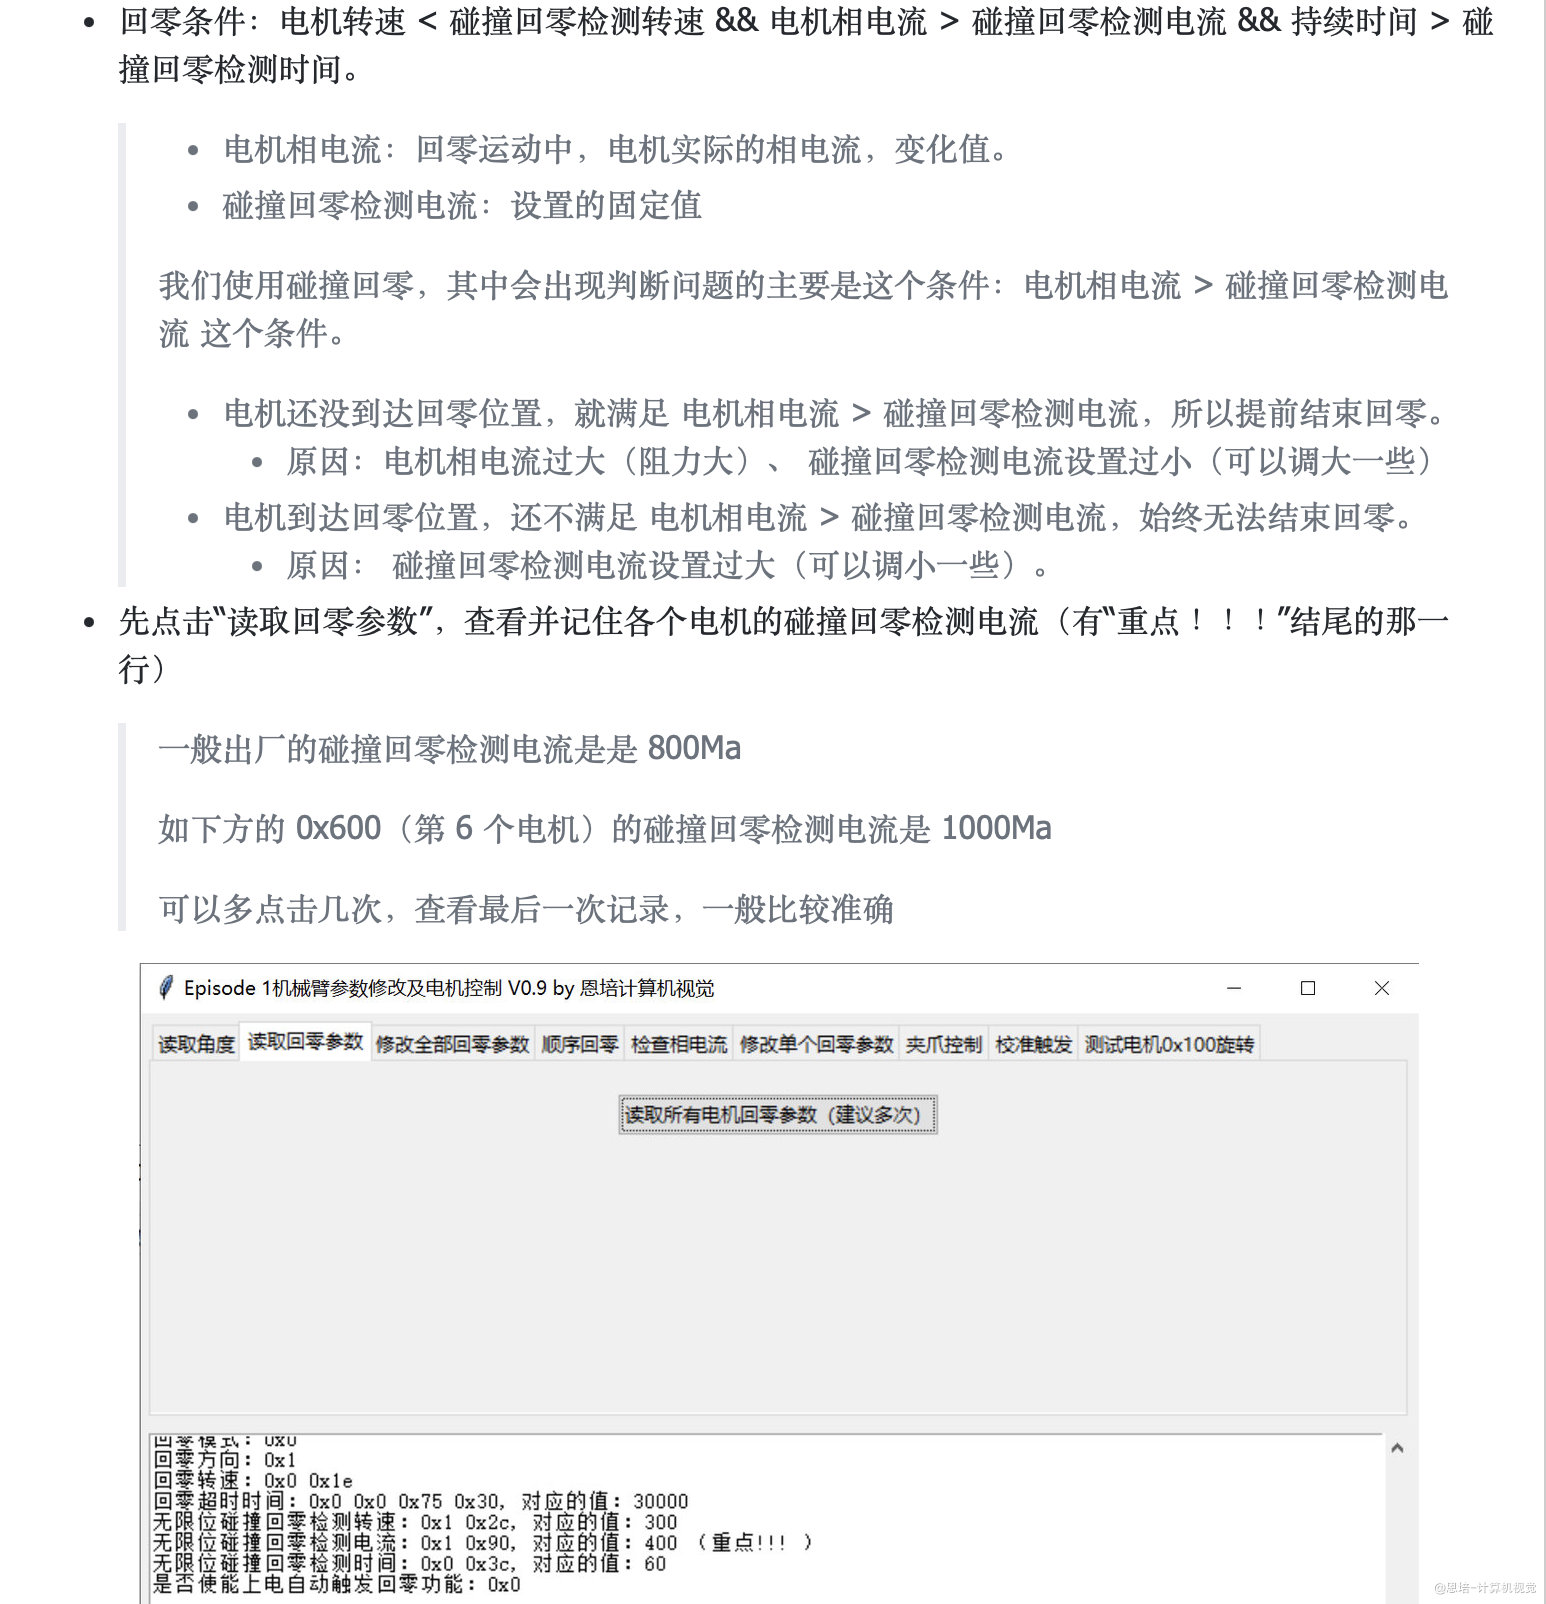
原因:腰关节距离回零位置太远,需要转动很久才回零。V0.9版本的校准软件最大回零超时时间是30秒,超过这个时间,就停止回零了。
解决方案:下载大于V0.9版本的校准软件,超时时间修正为了60秒,重新对照校准教程,重新修改全部回零参数,提示是这个位置:
电机振动、发热、力矩不足
这个不正常,请按以下步骤自检:
- 检查连线又没有松动(主要是电机与驱动板之间的4P线),重启检查,还不行看下一步。
- 校准一下对应电机(参考这里)。还不行,下一步。
- 重新初始化电机驱动板参数(驱动板最后一个菜单“restore”),重启,再重新设置驱动板参数(参考这里)