一、产品清单 & 开箱检查
1.1 标配物品
购买套件或成品,下列物品是一样的。
- 六轴机械臂本体
- 12V 电源适配器
- USB2CAN 转换器
- CAN 总线连接线及插头
- 常备工具包(扳手、胶水、磁铁安装辅助)
- 自攻螺钉 M6×16(4颗)
- 内六角螺钉M6×16(4根)
1.2 开箱注意事项
- 包装盒不要丢弃,便于退换货或后续配件整理。
- 检查各配件是否齐全,若缺失请第一时间联系客服。
二、机械臂组装步骤
第一次操作,请严格参考视频操作。
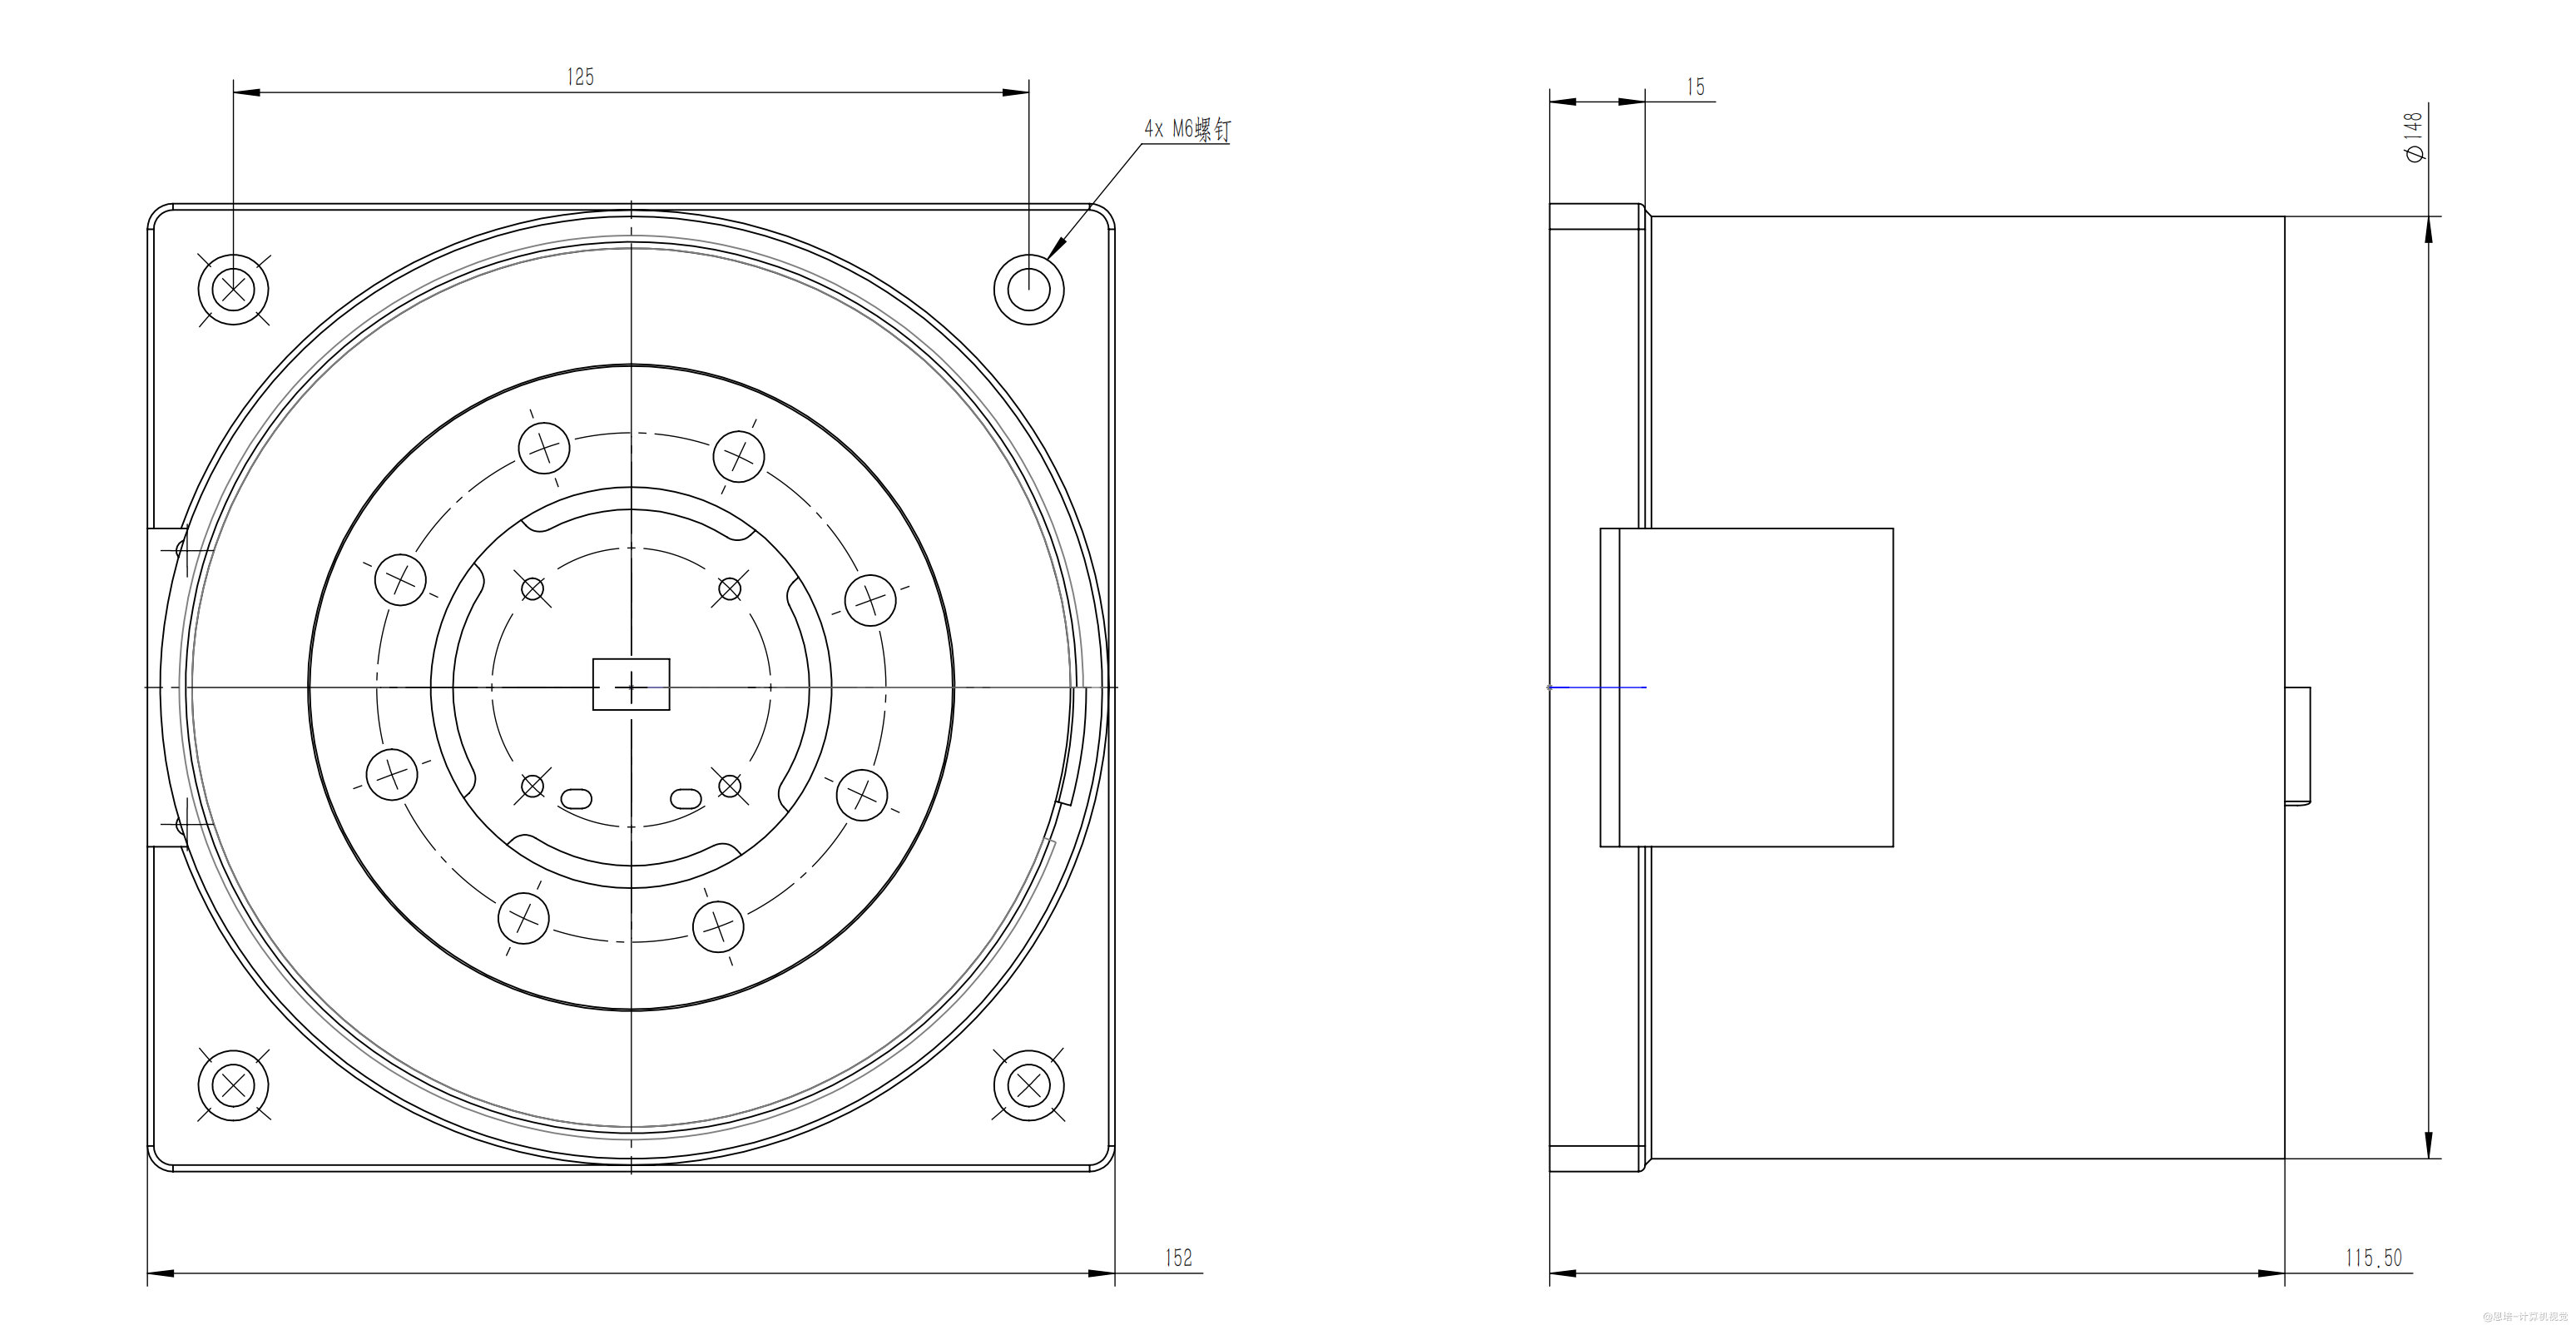
- 将机械臂用4根 M6×16 螺钉固定在光学平板。
- 或者使用4根自攻螺丝 M6×16固定在木板。螺钉尺寸如下(点击可放大):
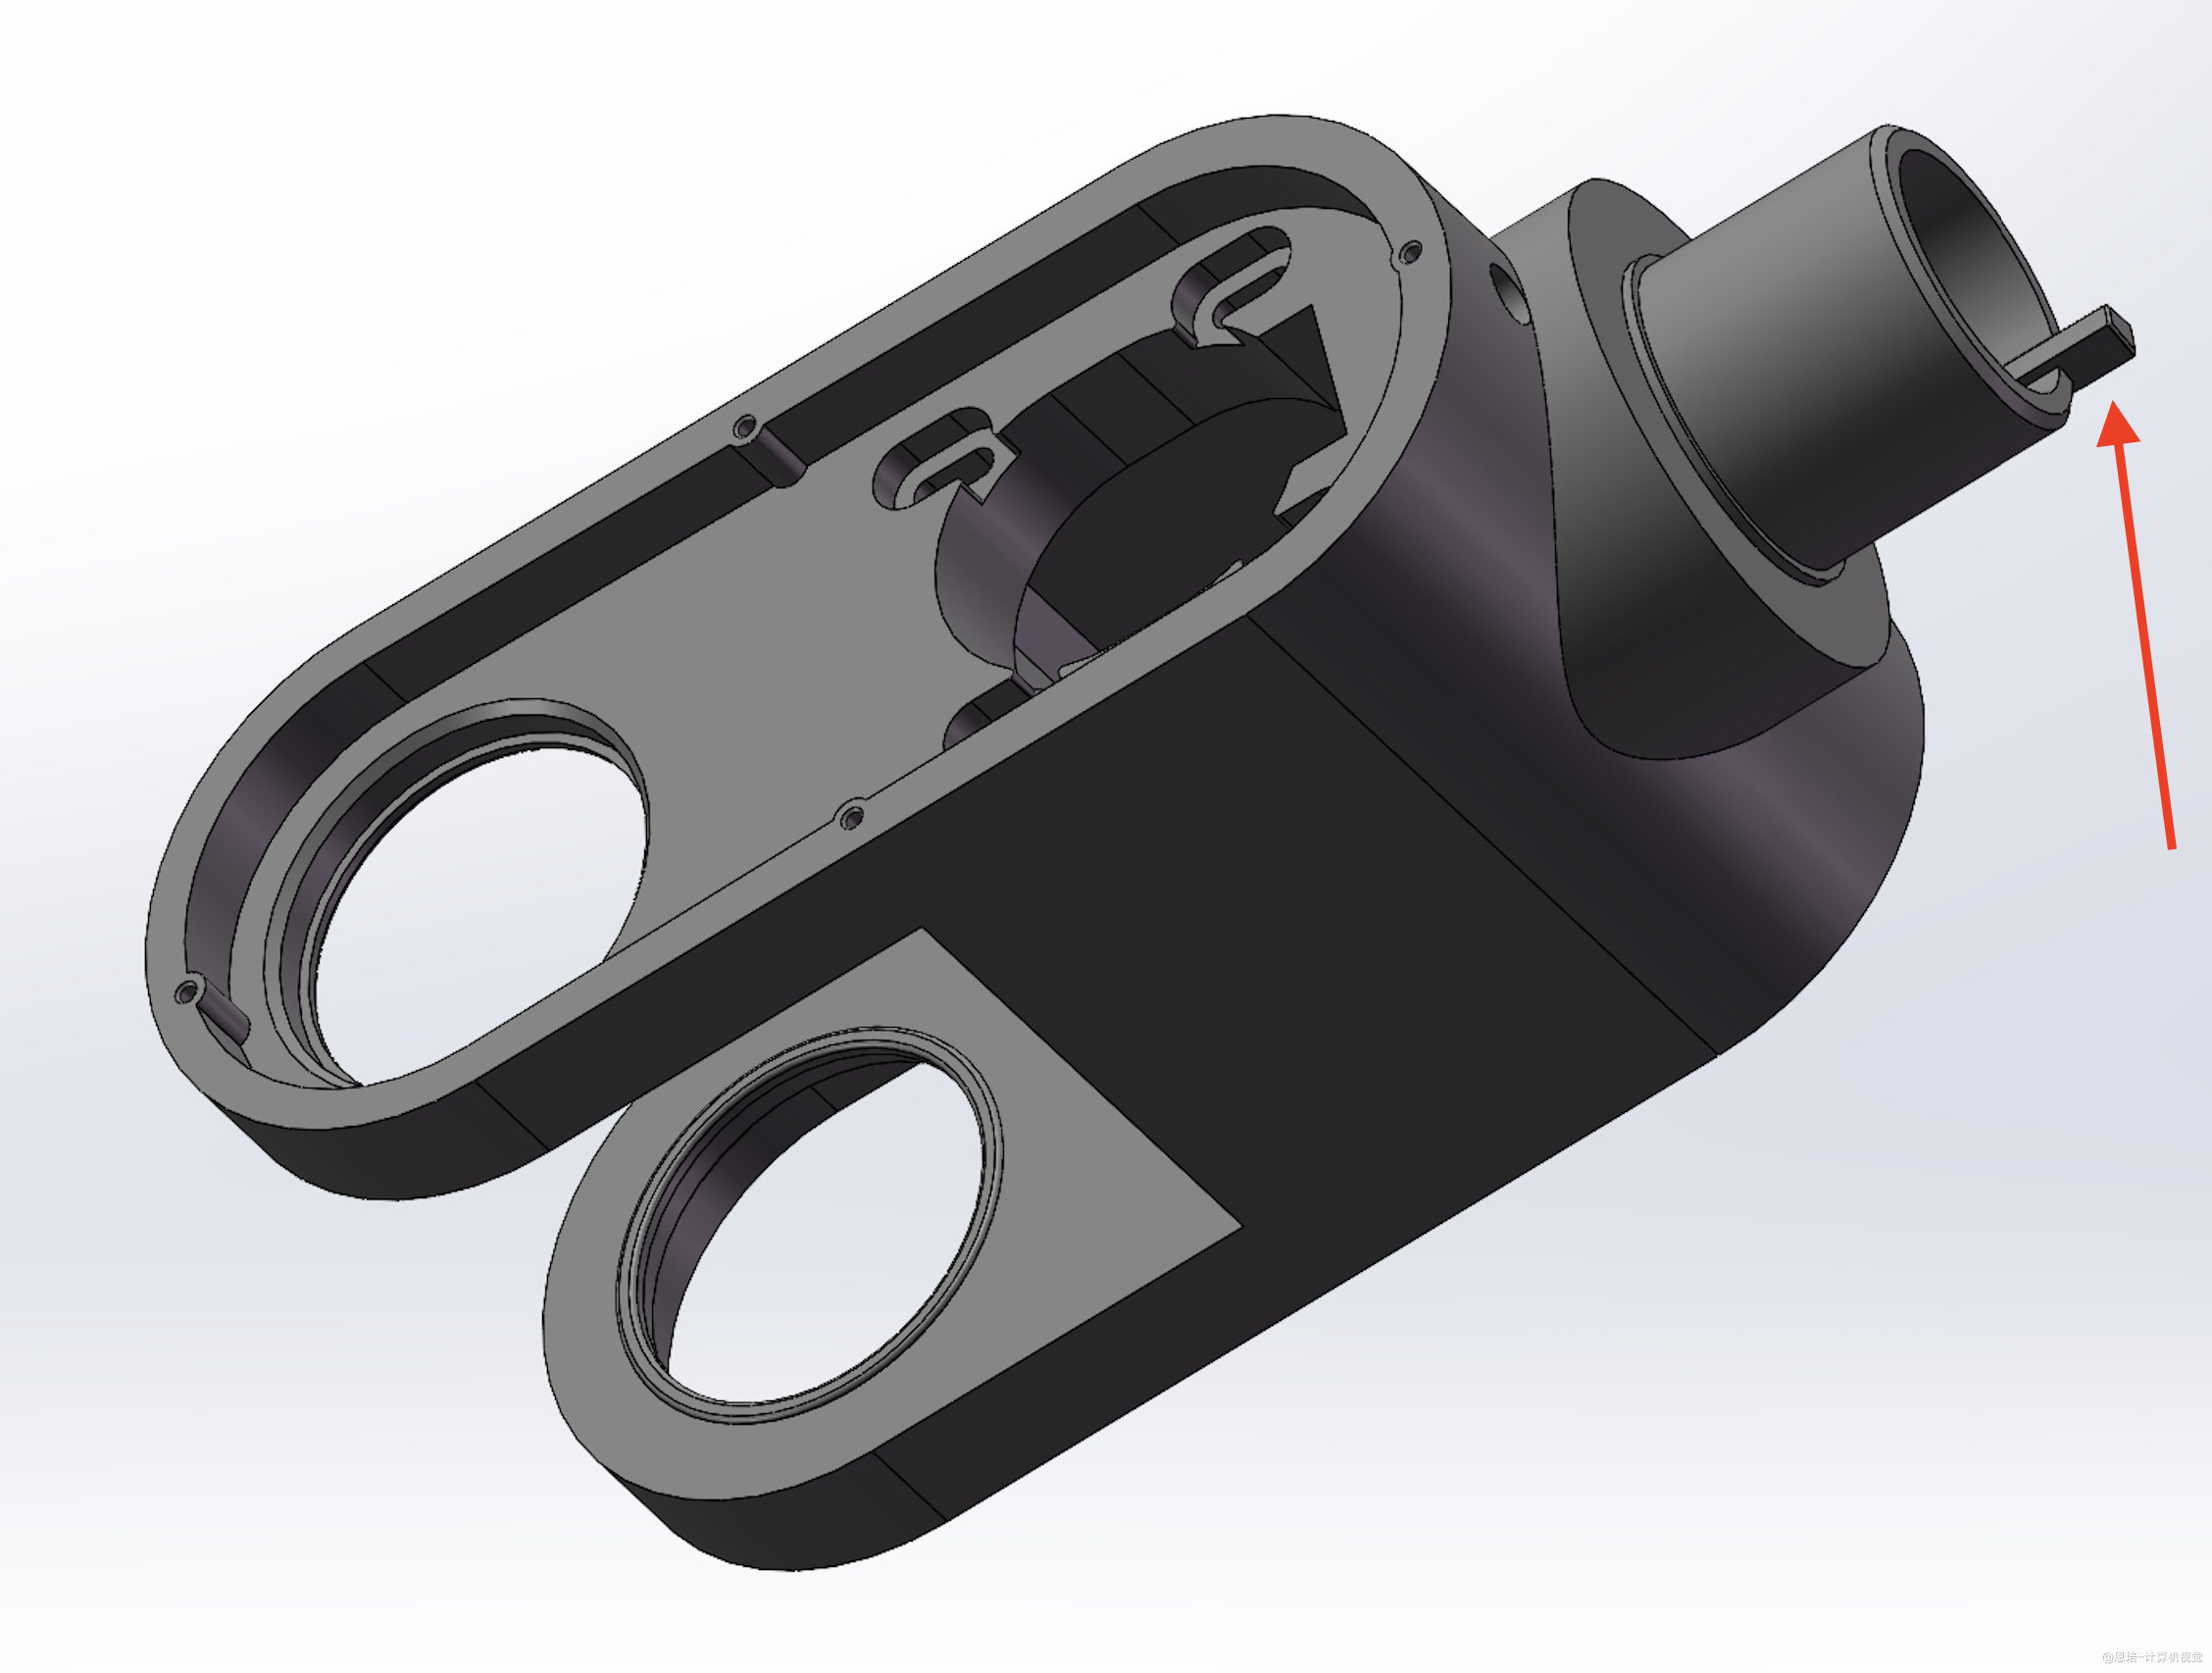
- 用扳手紧固大臂,插上4P插头。
紧固大臂时,请务必检查线束走向,防止夹线。
- 连接12V电源适配器。
上电后机械臂将锁死;断电后和示教模式下会自动松开。
- 连接 CAN 总线连接线。
检查并拧紧 CAN 插头螺丝,确保连接牢固。
三、回零原理及重要提醒
3.1 回零原理
- 机械臂出厂已设置物理阻挡位和编码器检测回零。
- 上电启动后自动寻找回零位。
3.2 操作前手动检查
- 不上电,轻轻旋转各关节,感受回零位置(尤其是第 4 关节)。
- 因为希望尽可能增大关节旋转范围,增加运动范围,所以阻挡位置设计的较小:
⚠️ 重要警告!
- 第四个关节,不要用力扳动,避免损坏阻挡位!
- 第四个关节,不要用力扳动,避免损坏阻挡位!
- 第四个关节,不要用力扳动,避免损坏阻挡位!
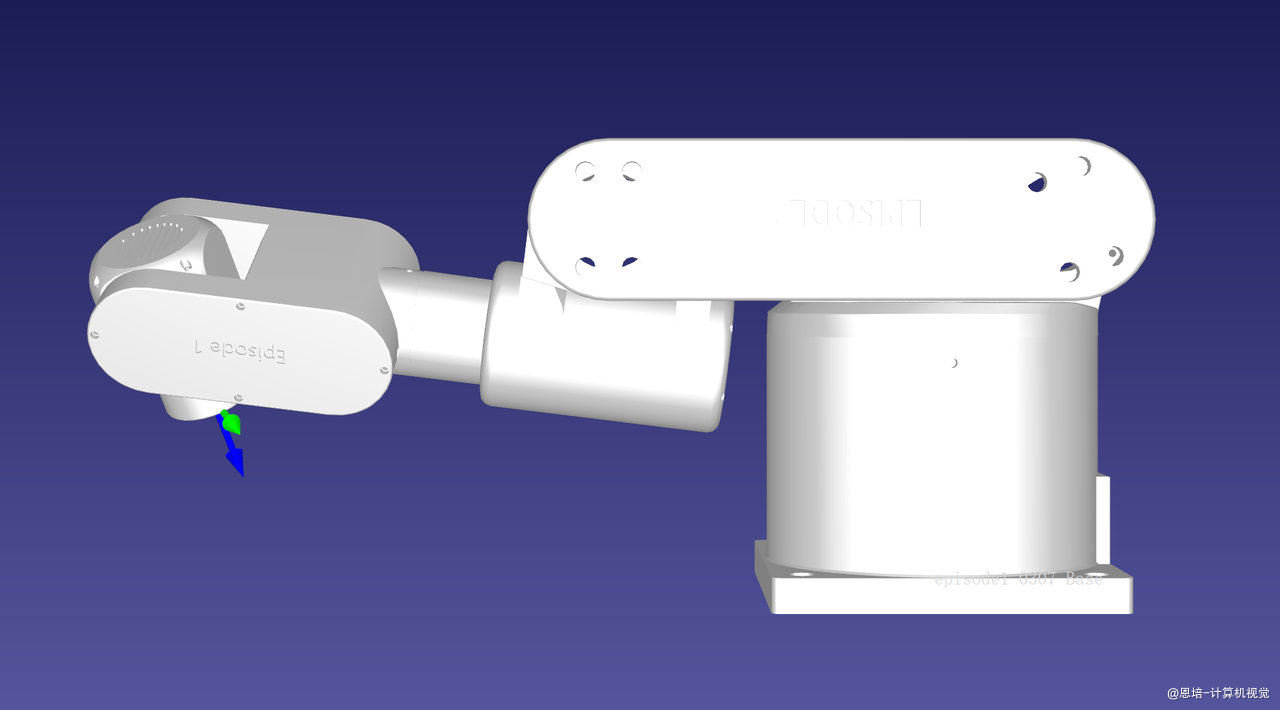
- 所有关节到达零点的状态如下(底座闸门在正右方):
四、驱动安装
4.1 Windows 驱动安装
- 启动 Windows 电脑(需 Win10 或以上版本)。
- 前往 资料下载中心下载安装 USB2CAN 驱动
- 将 USB2CAN 转换器插入电脑 USB 接口。
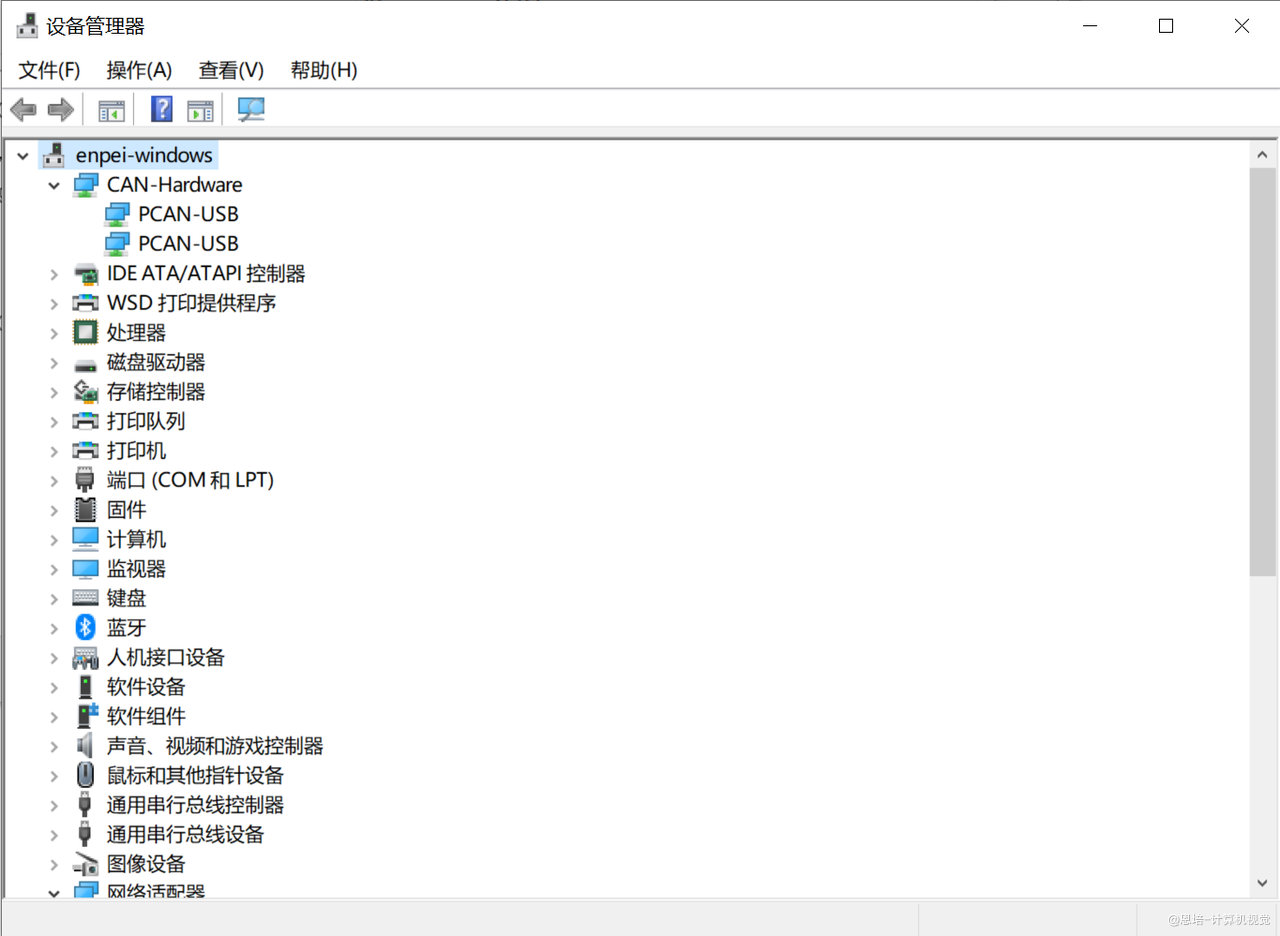
- 打开设备管理器,确认设备显示为“PCAN-USB”。示例:如下方所示,已成功接入2台设备。
4.2 Linux 驱动
- 启动 ubuntu 电脑(建议20版本以上)。
- 前往 资料下载中心下载安装 USB2CAN 驱动(参考压缩包中
README) - 将 USB2CAN 转换器插入电脑 USB 接口。
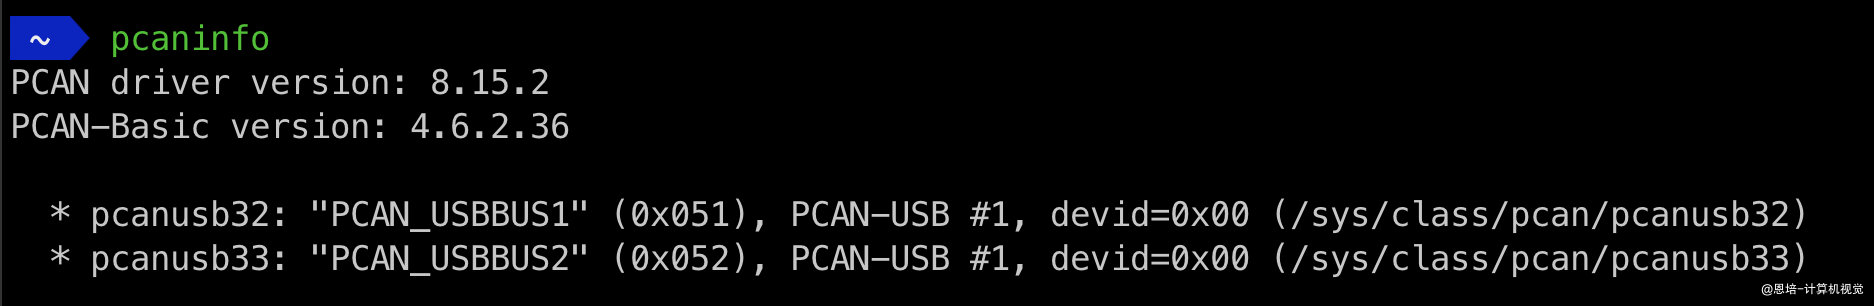
- 打开终端,输入“pcaninfo”,确认设备显示为“PCAN_USBBUS”。示例:如下方所示,已成功接入2台设备:
4.3 常见安装问题
- 闪灯且无法识别设备、设备管理器无设备:重新插拔 USB 线,检查驱动。
五、上位机软件使用
5.1 软件启动
- 前往 资料下载中心下载上位机软件
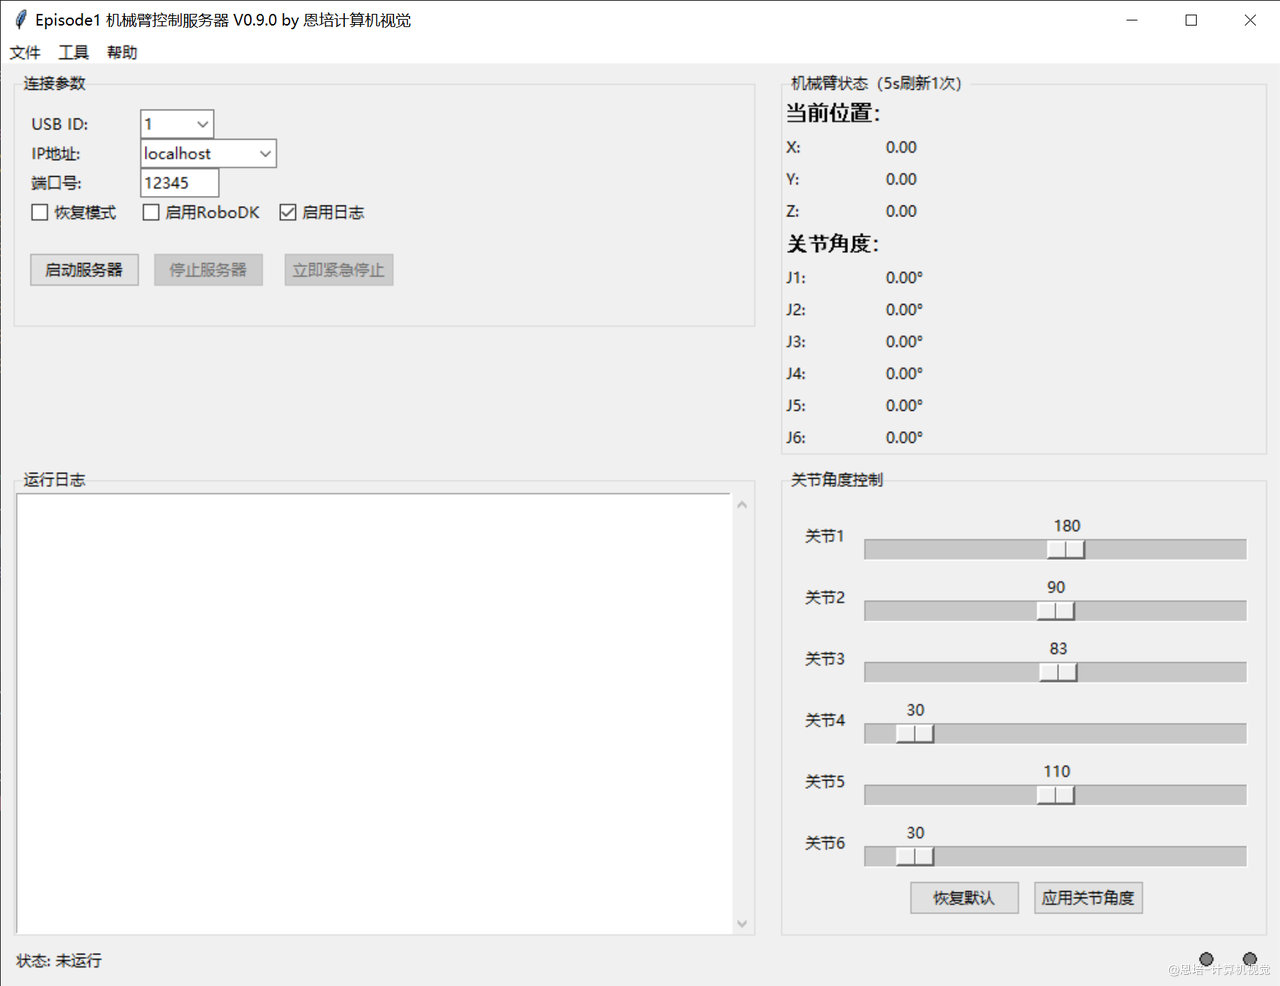
- 打开上位机软件,界面如下:
不同版本可能界面和功能稍有不同,下图是V0.9.0的
5.2 软件使用
5.2.1 连接参数
- USB ID:标识USB2CAN转换器在电脑中的连接顺序,编号从1开始。支持同时连接多台机械臂,最多可扩展至6台。
- IP地址:用于客户端(如Python代码)通过TCP协议连接机械臂API服务,提供两种模式:
- Localhost(127.0.0.1):仅限当前电脑本地访问。
- 0.0.0.0:支持局域网访问,客户端需与当前电脑处于同一网络。需要防火墙放行。
- 端口:TCP API服务的通信端口,可自定义设置,常用于区分同一IP地址下的多台机械臂。
5.2.2 复选框
-
恢复模式:
-
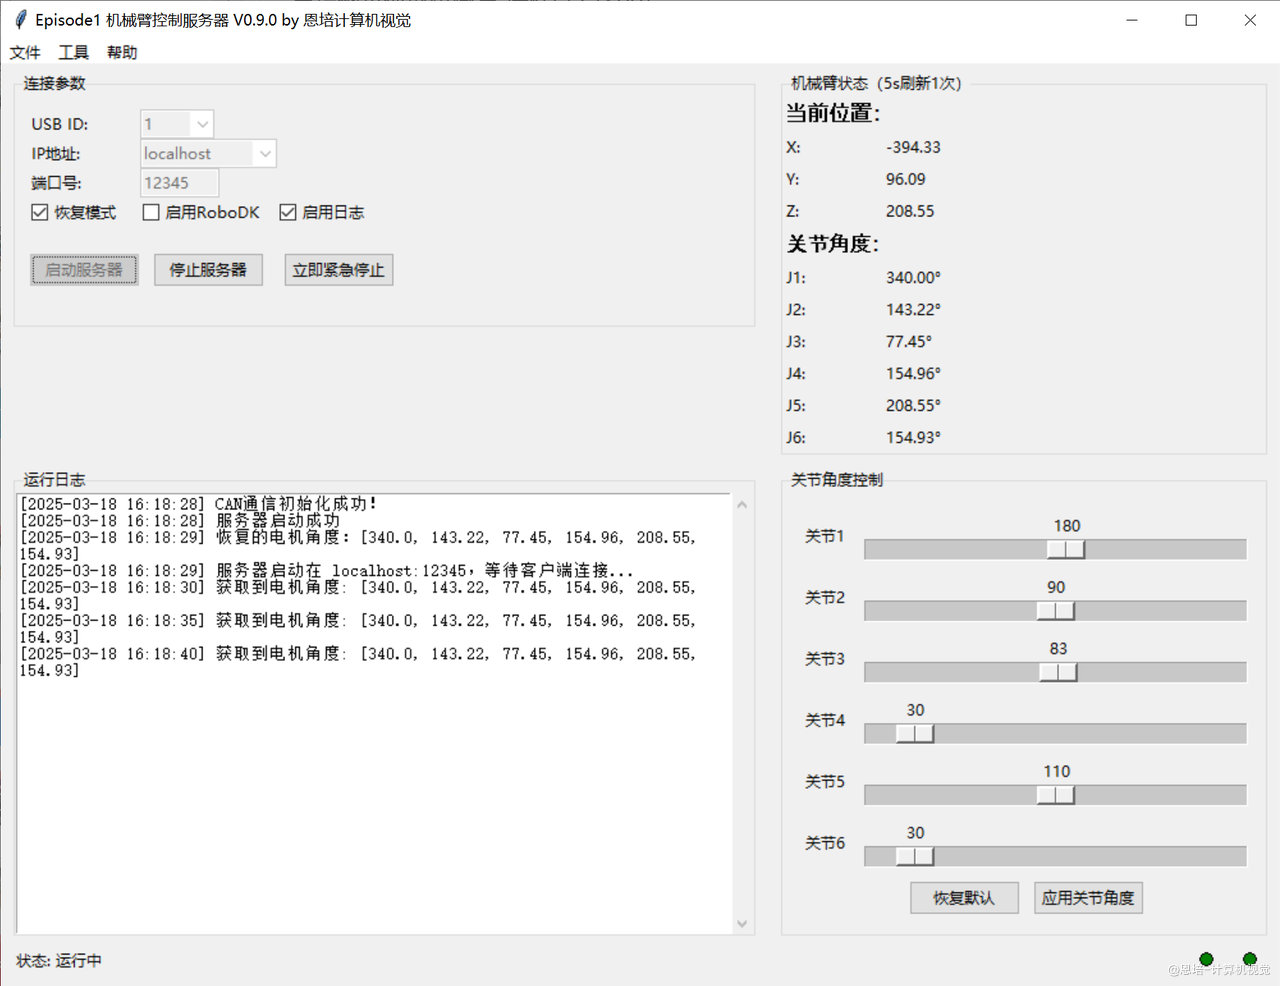
为保证运动精度,机械臂每次重启上电后需执行回零操作,耗时约1分钟。
- 不勾选(默认):启动服务后,机械臂自动回零。
-
勾选(恢复模式):读取机械臂当前关节角度,直接恢复服务,无需回零。
- 适用场景:机械臂长期通电,需快速恢复服务以节省时间。
* 启动RoboDK: -
在示教模式下,可同步RoboDK仿真(需提前安装RoboDK软件)。
在Robodk仿真章节会有详细介绍。
- 启用日志:是否启用运行日志。
5.2.3 操作按钮
-
启动服务器:
-
建立与机械臂的通信,开启TCP协议API服务,允许上位机或API控制机械臂。
- 每5秒读取一次机械臂的关节角度(编码器数据)和当前位置(正运动学计算)。
-
停止服务器:
-
终止服务并断开与机械臂的通信。
- 自动启用恢复模式,以便下次快速启动。
-
立即紧急停止:
-
按下按钮:机械臂立即停止运动,并忽略后续指令。
注意:紧急停止功能不适用于舵机夹爪,操作时请注意安全。
- 恢复服务:重新启用机械臂,使其接收控制指令。
5.2.4 机械臂状态
启动服务器后,每5秒读取一次机械臂的关节角度(编码器数据)和当前位置(正运动学计算)。
5.2.5 关节角度控制
可以在此简单控制各个关节角度运动,更多控制指令参考SDK。
5.3 回隙说明
- 回程间隙是指减速机在正向驱动时,输出轴无法进行运动的最小间隙。间隙就是齿轮与齿轮之间的间隙,一般称作回程间隙,也称为背隙。
对于更精密的减速器,如谐波减速器,一般回隙很小或无回隙,但价格也和行星不再一个档次。
回隙主要影响绝对精度,对于重复精度影响较小。我们使用机械臂更在乎的是重复精度。
- 感受回隙:上电,再次轻轻旋转各个关节,如果更换过键、对应紧固螺钉都紧固过,仍然会发现带减速器的关节仍然会有一点点活动空间,这个便是减速器齿轮的回隙。
如果间隙较大,可能是结构松了,不是回隙问题。
- 对应hanpose商家提供的数据如下:
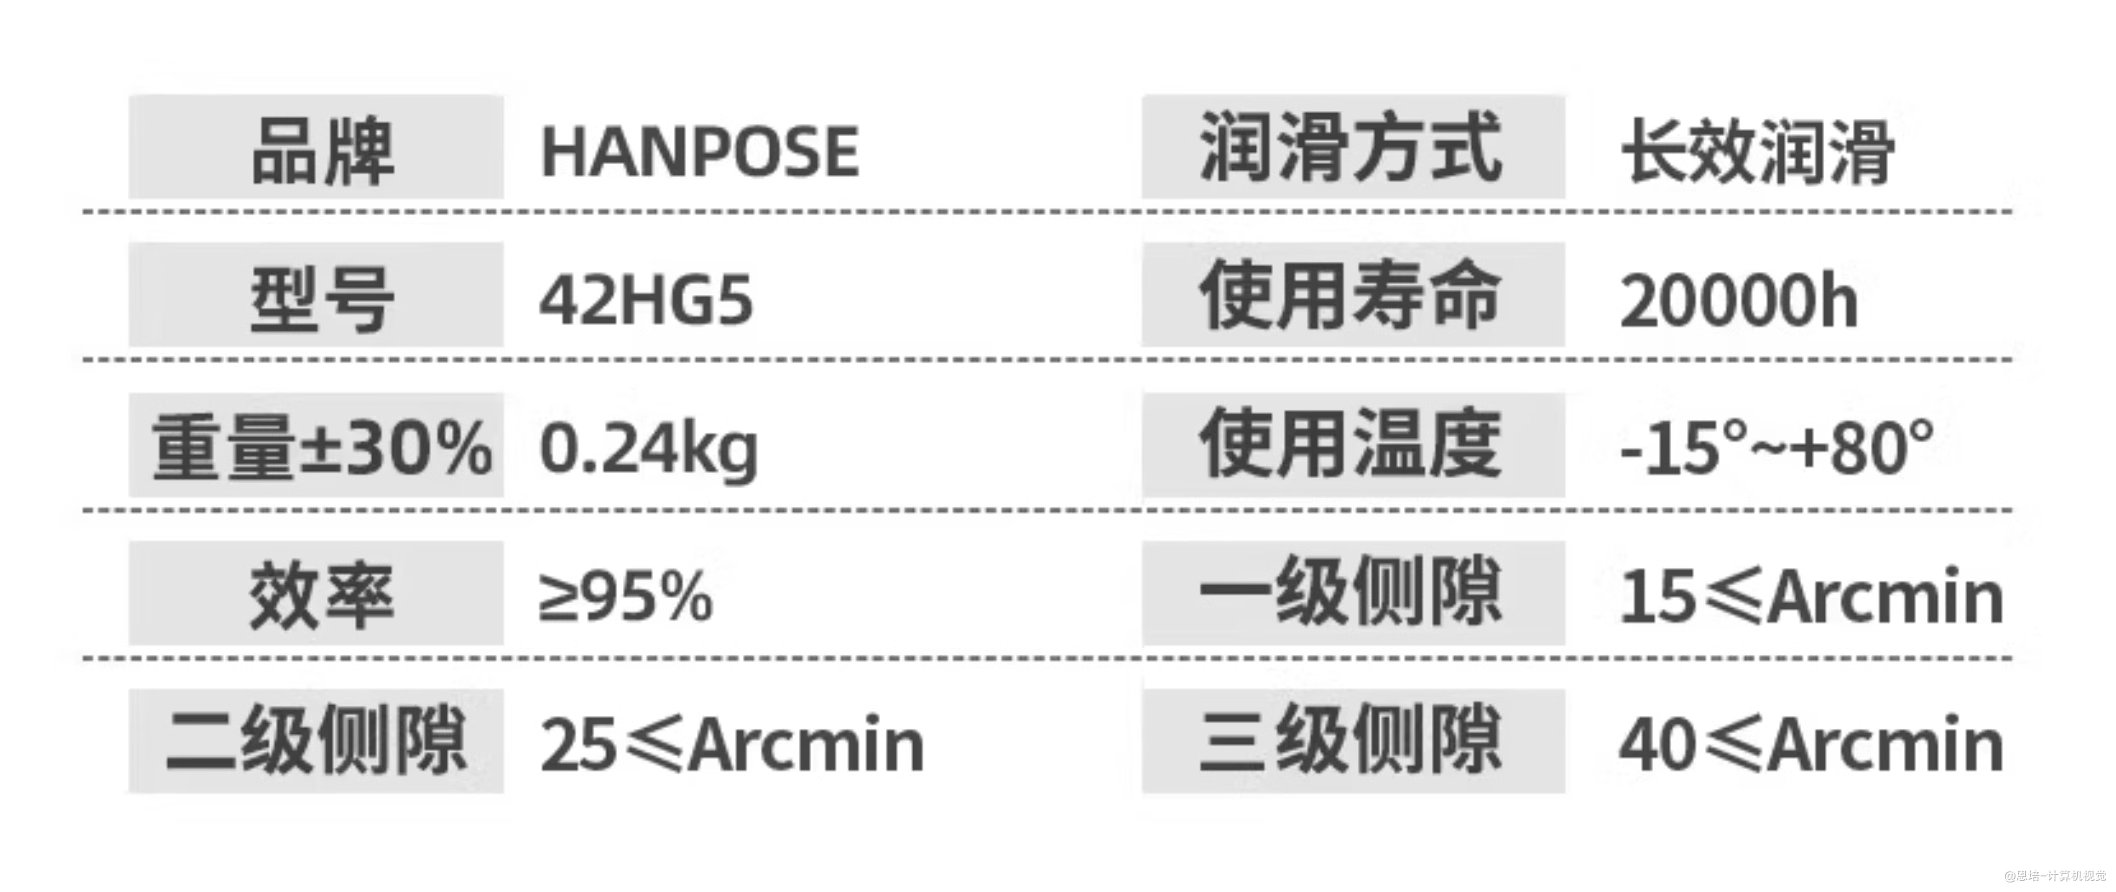
* 机械臂各关节使用减速器比例:
- 二级25:1
- 二级20:1
- 二级25:1
- 一级10:1
- 无
- 无
- 第5、6关节,无减速器,基本无回隙。
- 第4个关节,用的是一级减速器,回隙较小,影响不大。
- 第3个关节,实际使用中,因为上位机的回零策略,通过重力抵消,克服了回隙影响,可忽略回隙。
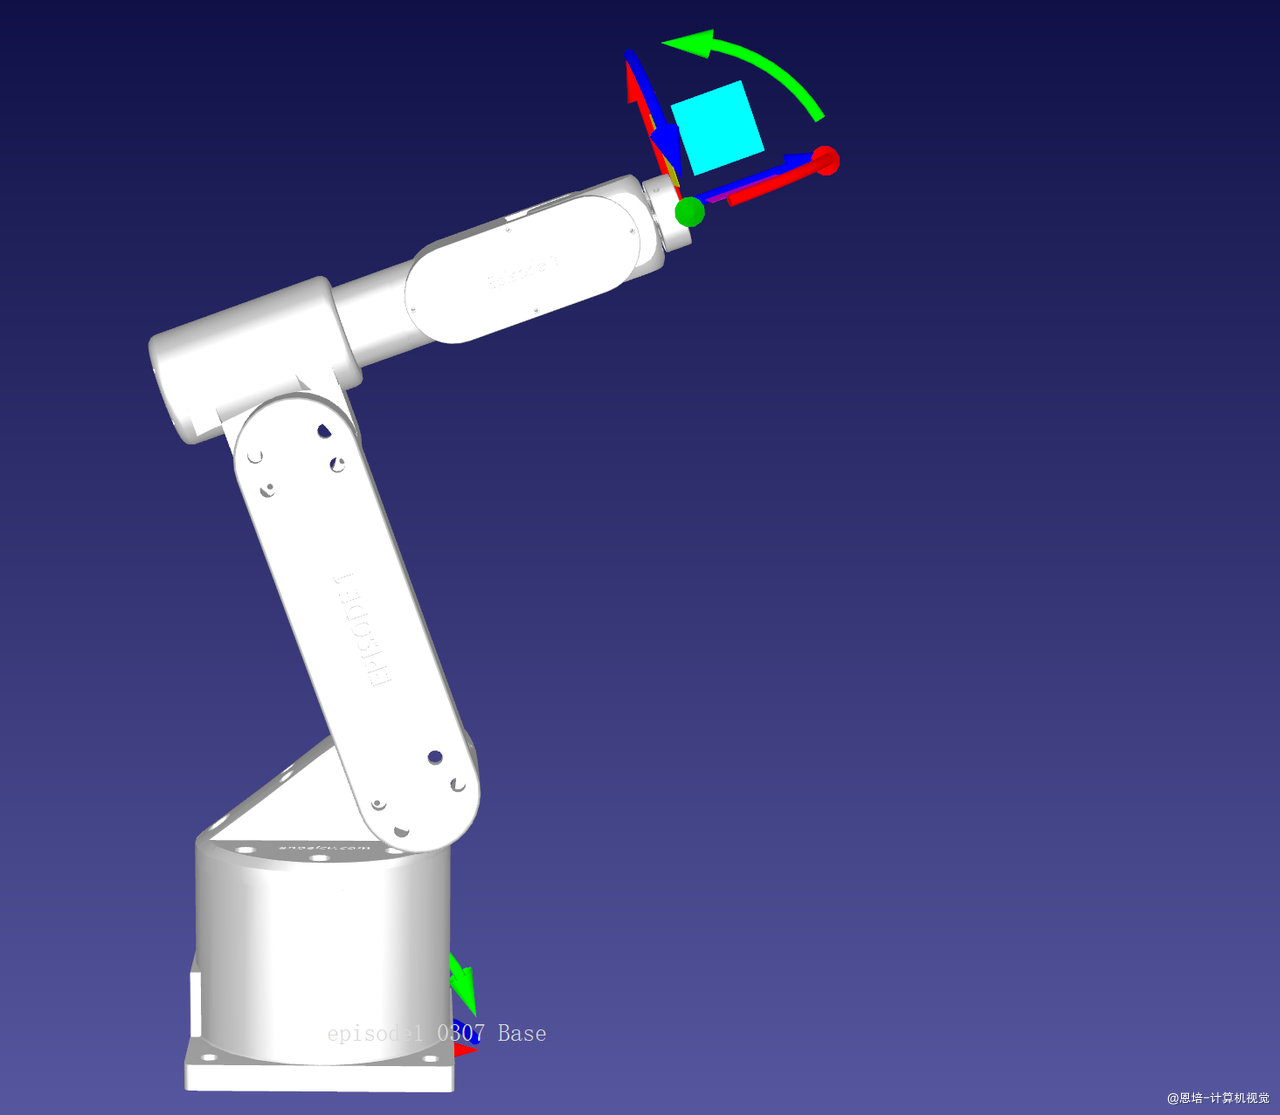
- 第2个关节,实际使用中,因为上位机的回零策略,通过重力抵消,分为两种情况:
| 大臂、小臂组合体重心在第二个电机轴左侧 | 大臂、小臂组合体重心在第二个电机轴右侧 |
|---|---|
 |
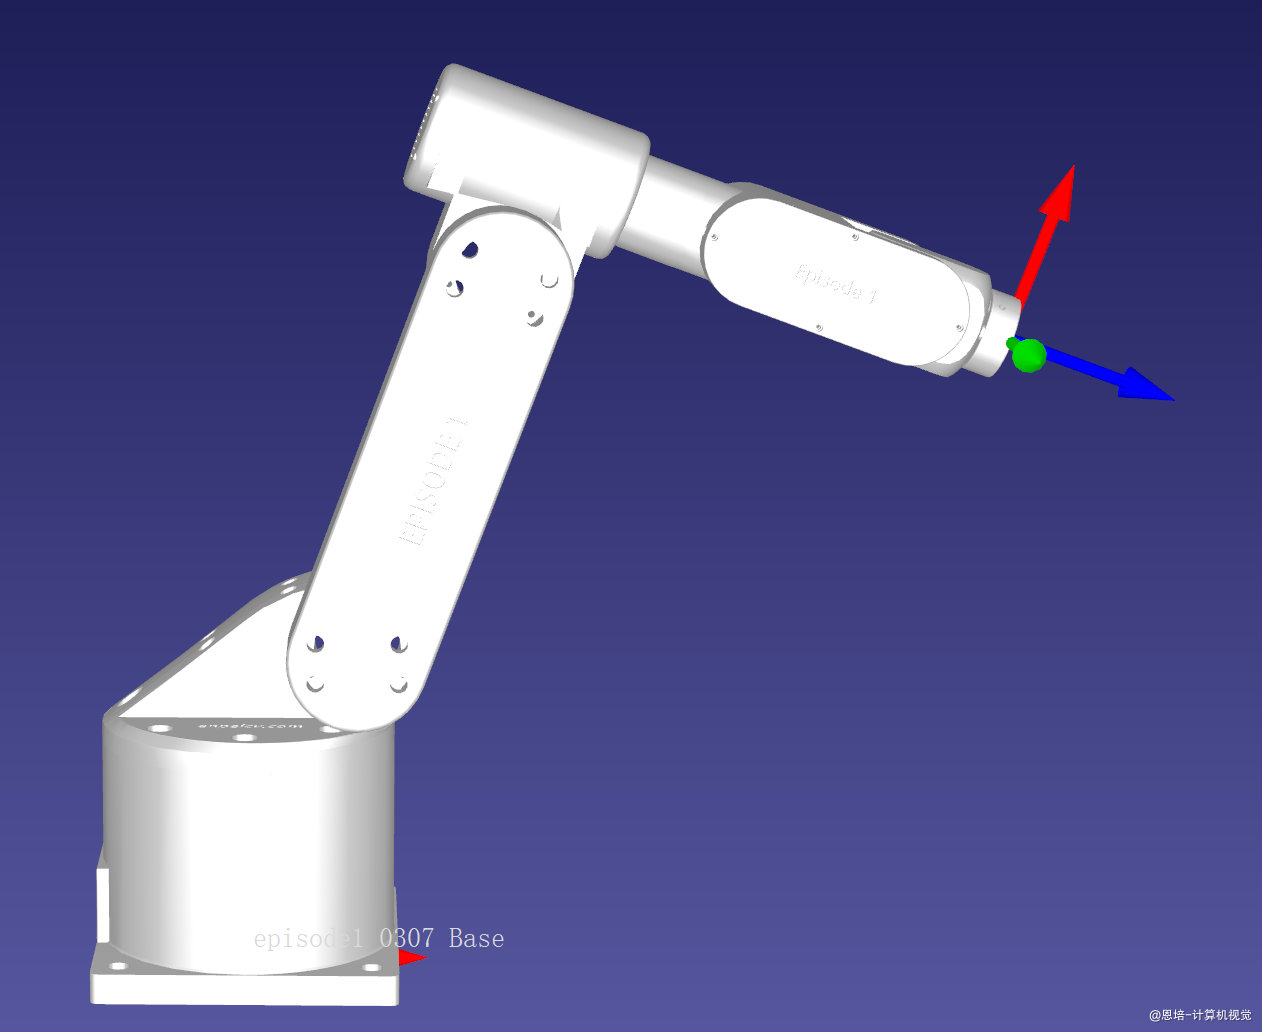 |
| 该状态会有回隙影响,尽量避免这个姿态,或者自己通过测量误差,在控制代码中补偿角度(上位机无法统一补偿,因为每台机器可能误差不同)。 | 通过重力抵消,已消除回隙影响,机械臂大部分都处于这种姿态。 |
- 特别注意:机械臂开机启动后,由图左侧状态瞬间切换到右侧状态时,你会看到机械臂会自由运动对应回隙的角度。
-
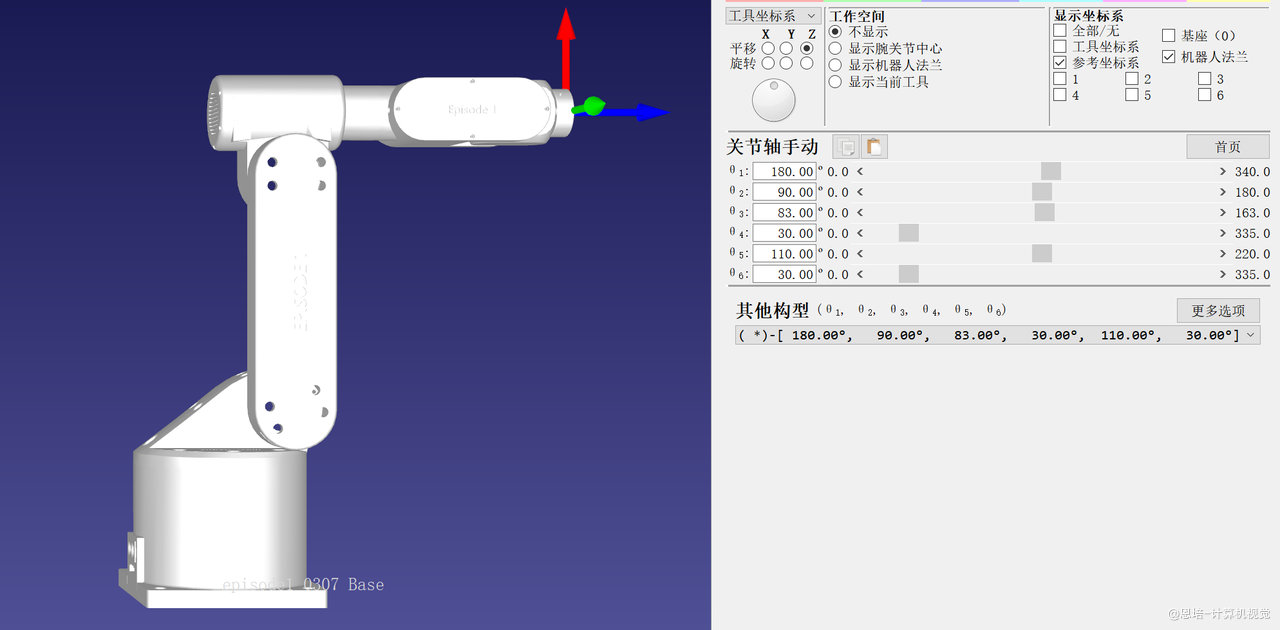
验证抵消效果:
使机械臂运动到默认姿态(第2、3关节分别是90、83度)使用角度测量仪器,可测量大臂边,和小臂旋转面,看看是不是垂直和水平。
* 第1个关节,因为回零策略,在单个方向无回隙影响,在另一个方向有回隙,可自己通过测量误差,在控制代码中补偿角度(上位机无法统一补偿,因为每台机器可能误差不同)。
* 减少回隙建议:如需尽可能减小减速器回隙影响,欢迎联系售后客服购买 J1 谐波减速器升级套件(需要更换第一个关节电机、减速器、法兰、相应螺钉等,底座外壳等不需要更换)。
六、煲机
- 目的:通过连续小幅运动测试,使电机、减速器、关节充分磨合,确保机械臂运行稳定。
- 建议煲机时间:1 小时。
-
操作步骤:
-
固定机械臂底座,上电并清空周围障碍物。
- 启动上位机服务器。
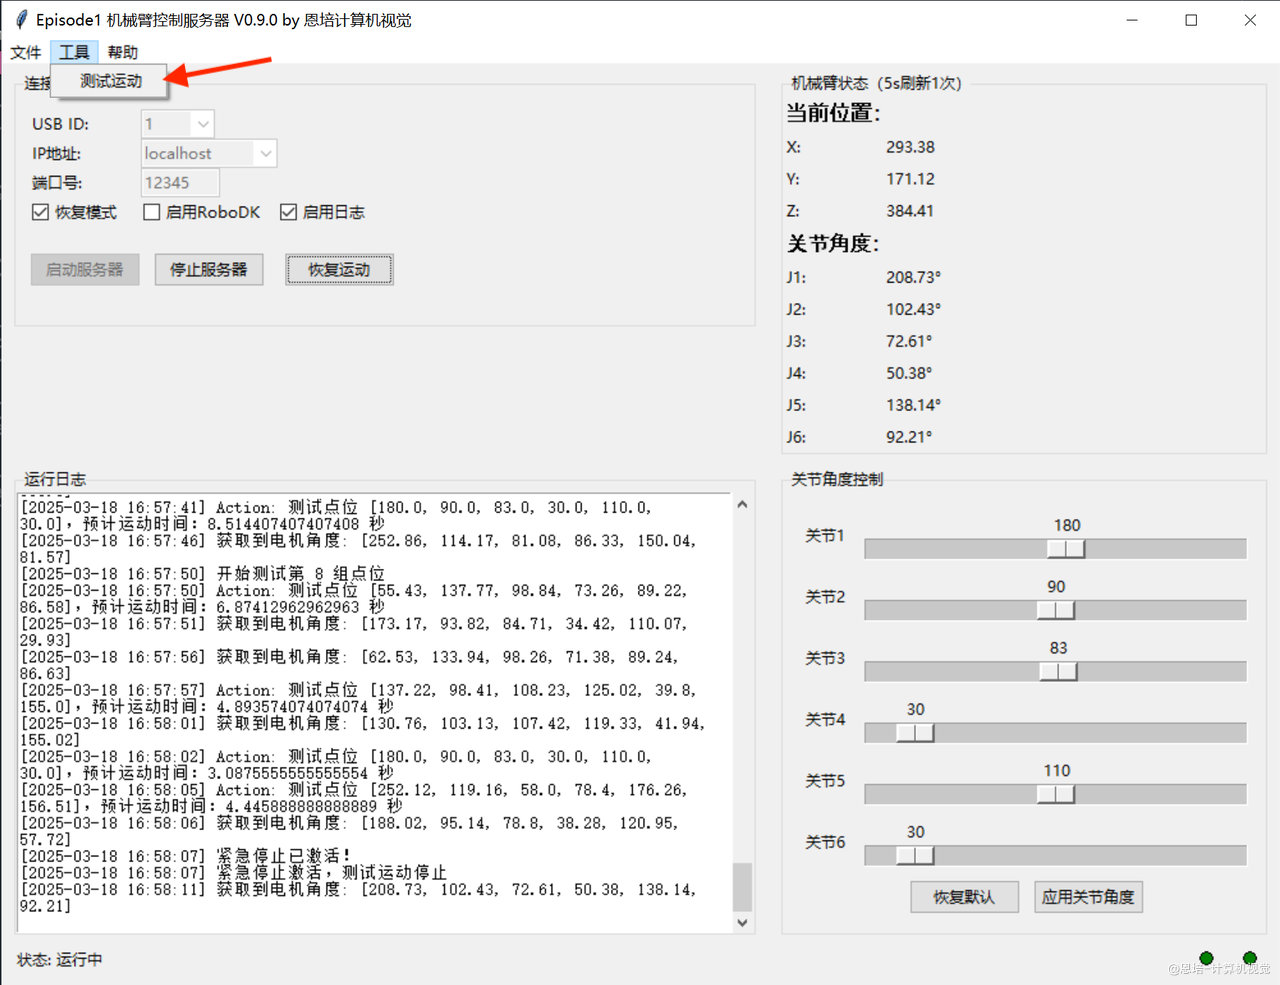
- 点击“工具-测试运动”,机械臂将按预设位置不间断移动。
-
1小时后,点击“紧急停止”或“停止服务器”结束运动。
很多同学还在痛苦的组装,如果你已经在煲机,请分享一下你的视频到答疑群,鼓励一下这些朋友!
恭喜你!现在,你已经学会使用上位机,赶快去: